নিবন্ধের সারাংশ: A গ্রহের যৌথ মডিউলরোবোটিক সিস্টেমে টর্ক, নিয়ন্ত্রিত আন্দোলন এবং নির্ভরযোগ্য অবস্থান প্রদানের জন্য ডিজাইন করা একটি সমন্বিত গতি-নিয়ন্ত্রণ সমাধান। যেহেতু ইন্ডাস্ট্রিয়াল অটোমেশন, হিউম্যানয়েড রোবোটিক্স এবং মোবাইল ইকুইপমেন্টে বুদ্ধিমান রোবটগুলি আরও ব্যাপকভাবে ব্যবহৃত হয়, তাই কার্যক্ষমতা, খরচ এবং একীকরণ জটিলতার ভারসাম্যের জন্য সঠিক যৌথ আর্কিটেকচার নির্বাচন করা অপরিহার্য।সমুদ্র গতিপ্ল্যানেটারি জয়েন্ট মডিউল তৈরি করে যা একটি ফ্রেমহীন টর্ক মোটর, প্ল্যানেটারি রিডুসার, ডুয়াল ম্যাগনেটিক এনকোডার ফিডব্যাক এবং একটি ডেডিকেটেড ড্রাইভারকে একত্রিত করে। এই নিবন্ধটি প্রকৌশলী এবং শিল্প সরঞ্জাম প্রস্তুতকারকদের জন্য তাদের অপারেটিং নীতি, মূল স্পেসিফিকেশন, প্রয়োগের পরিস্থিতি এবং ব্যবহারিক নির্বাচনের বিবেচনাগুলি অন্বেষণ করে।
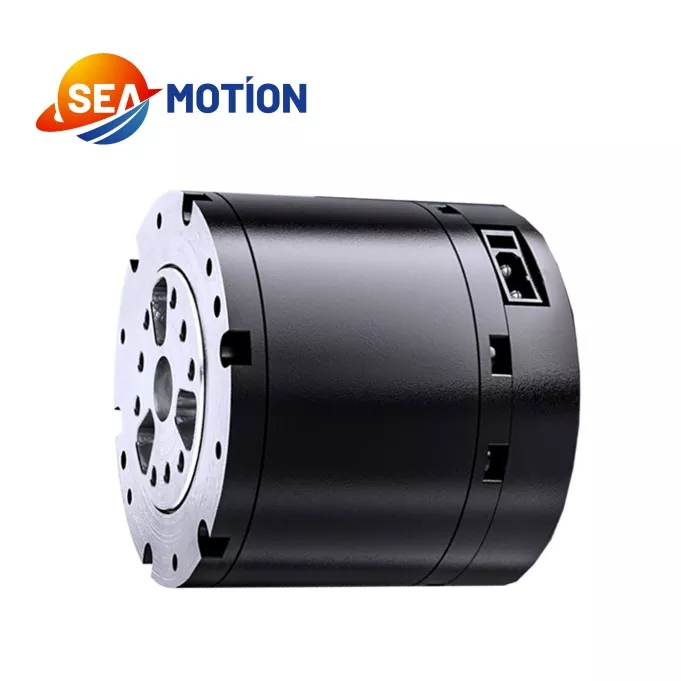
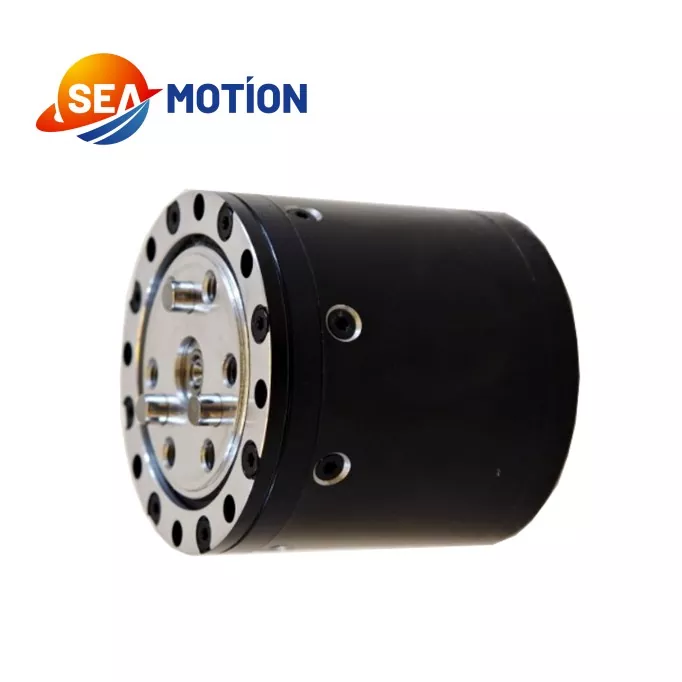
একটি প্ল্যানেটারি জয়েন্ট মডিউল হল একটি ইন্টিগ্রেটেড ইলেক্ট্রোমেকানিকাল অ্যাসেম্বলি যা রোবটিক জয়েন্টের চারপাশে ঘূর্ণনশীল গতিবিধি তৈরি এবং নিয়ন্ত্রণ করে। প্রতিটি গতি উপাদানকে স্বাধীনভাবে উৎস এবং একত্রিত করার জন্য ইঞ্জিনিয়ারদের প্রয়োজনের পরিবর্তে, একটি সমন্বিত মডিউল একটি সমন্বিত ইউনিটে বেশ কয়েকটি প্রয়োজনীয় উপাদানকে একত্রিত করে।
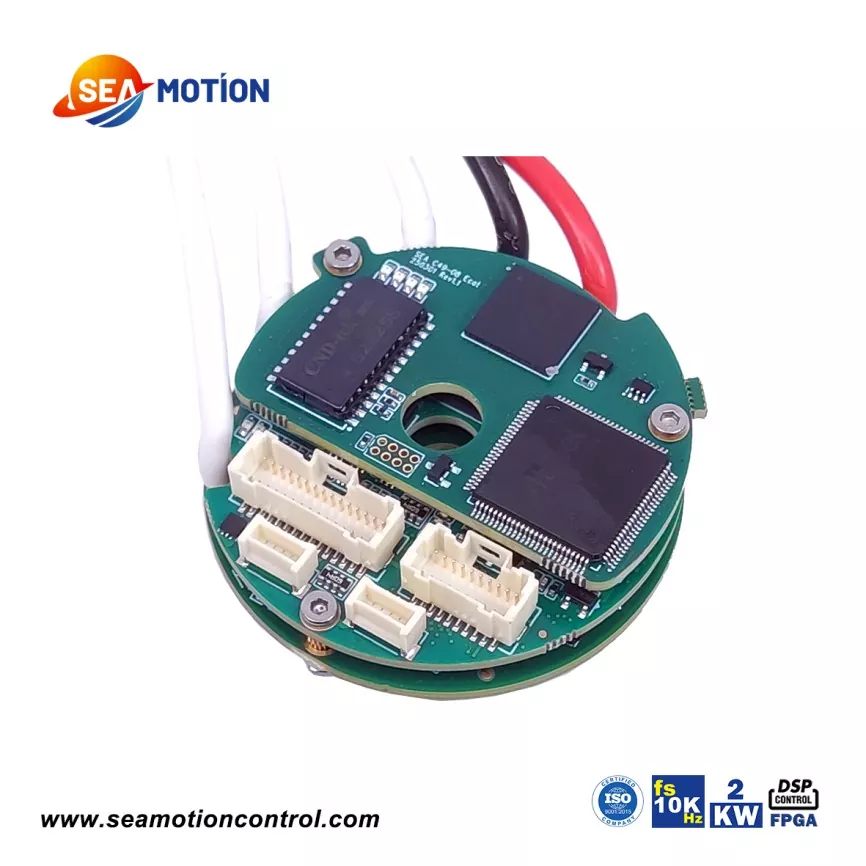
একটি সাধারণ কনফিগারেশনের মধ্যে একটি ফ্রেমহীন টর্ক মোটর, প্ল্যানেটারি গিয়ারবক্স, এনকোডার ফিডব্যাক সিস্টেম এবং ডেডিকেটেড মোটর ড্রাইভার অন্তর্ভুক্ত থাকে। একসাথে, এই উপাদানগুলি টর্ক ট্রান্সমিশন এবং অবস্থান পর্যবেক্ষণ সমর্থন করার সময় বৈদ্যুতিক শক্তিকে নিয়ন্ত্রিত যান্ত্রিক গতিতে রূপান্তর করে।
সমুদ্র গতি শিল্প রোবোটিক নির্ভুলতা নিয়ন্ত্রণের জন্য ডিজাইন করা একটি গ্রহের যৌথ মডিউল প্রদান করে। এর গ্রহীয় হ্রাস স্থাপত্য কাঠামোগত সরলতা এবং ব্যয় দক্ষতার উপর জোর দেয়, এটিকে সরঞ্জাম বিকাশকারীদের জন্য একটি সম্ভাব্য বিকল্প হিসাবে তৈরি করে যাদের অপ্রয়োজনীয় জটিল যান্ত্রিক একীকরণ ছাড়াই নির্ভরযোগ্য যৌথ কার্যকারিতা প্রয়োজন।
যেকোনো মডিউলের উপযুক্ততা শেষ পর্যন্ত তার রেট করা অপারেটিং অবস্থা, যান্ত্রিক ইন্টারফেস, নিয়ন্ত্রণের প্রয়োজনীয়তা এবং লক্ষ্য অ্যাপ্লিকেশনের চাহিদার উপর নির্ভর করে।
একটি রোবোটিক জয়েন্টের কর্মক্ষমতা তার যান্ত্রিক ট্রান্সমিশন, মোটর, ফিডব্যাক ডিভাইস এবং নিয়ন্ত্রণ ইলেকট্রনিক্সের সমন্বিত অপারেশনের উপর নির্ভর করে। প্রতিটি উপাদান সামগ্রিক গতি-নিয়ন্ত্রণ প্রক্রিয়ায় অবদান রাখে।
বৈদ্যুতিক শক্তি সরবরাহ করা হলে মোটর ঘূর্ণন শক্তি উৎপন্ন করে। একটি ফ্রেমবিহীন নকশা সরঞ্জাম প্রস্তুতকারকদের একটি কমপ্যাক্ট যান্ত্রিক সমাবেশে মোটরকে একীভূত করতে সাহায্য করতে পারে, তবে শর্ত থাকে যে আশেপাশের আবাসন, মাউন্টিং স্ট্রাকচার এবং তাপ ব্যবস্থাপনা যথাযথভাবে প্রকৌশলী করা হয়।
প্ল্যানেটারি গিয়ারবক্স একটি কেন্দ্রীয় সূর্য গিয়ার, আশেপাশের গ্রহের গিয়ার এবং গতি প্রেরণ করার জন্য একটি রিং গিয়ার ব্যবহার করে। এর কনফিগারেশন এবং হ্রাস অনুপাতের উপর নির্ভর করে, গিয়ারবক্স উপলব্ধ আউটপুট টর্ক বাড়ানোর সময় আউটপুট গতি হ্রাস করে। এটি রোবোটিক জয়েন্টগুলির জন্য গ্রহের সংক্রমণকে উপযোগী করে তোলে যার জন্য নিয়ন্ত্রিত আন্দোলন এবং ব্যবহারিক টর্ক ঘনত্ব প্রয়োজন।
এনকোডারগুলি নিয়ন্ত্রণ ব্যবস্থায় গতি-সম্পর্কিত প্রতিক্রিয়া প্রদান করে। SEA MOTION-এর নির্দিষ্ট কনফিগারেশনে দুটি চৌম্বকীয় এনকোডার রয়েছে, যা সমন্বিত সমাবেশের মধ্যে মোশন সেন্সিং সমর্থন করে। নির্বাচিত মডেলের জন্য প্রযুক্তিগত ডকুমেন্টেশনের বিরুদ্ধে সুনির্দিষ্ট প্রতিক্রিয়া ফাংশন এবং নিয়ন্ত্রণ আর্কিটেকচার নিশ্চিত করা উচিত।
ড্রাইভার নিয়ন্ত্রণ কমান্ড এবং উপলব্ধ প্রতিক্রিয়া অনুযায়ী মোটর অপারেশন পরিচালনা করে। একটি মিলে যাওয়া ড্রাইভারকে একীভূত করা সিস্টেমের বিকাশকে সহজ করতে পারে, উপাদান-মিলের কাজ কমাতে পারে, এবং স্বাধীন ডিভাইসগুলির একটি অযাচাইকৃত সমন্বয়ের চেয়ে আরও বেশি সামঞ্জস্যপূর্ণ কমিশনিং সমর্থন করতে পারে।
একটি সম্পূর্ণ সিস্টেমের জন্য, প্রকৌশলীদের অবশ্যই কন্ট্রোলারের সামঞ্জস্য, যোগাযোগের ইন্টারফেস, বৈদ্যুতিক সুরক্ষা এবং অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় নিয়ন্ত্রণ ফাংশনগুলিও যাচাই করা উচিত।
প্রযুক্তিগত বৈশিষ্ট্যগুলি একটি গ্রহের যৌথ মডিউল একটি রোবটের অপারেটিং প্রয়োজনীয়তাগুলি পূরণ করতে পারে কিনা তা মূল্যায়নের ভিত্তি প্রদান করে৷ নিম্নলিখিত মানগুলি SEA MOTION-এর প্ল্যানেটারি জয়েন্ট মডিউলের জন্য প্রকাশিত হয়েছে এবং ক্রয় করা সঠিক কনফিগারেশনের বিপরীতে পরীক্ষা করা উচিত।
| প্যারামিটার | প্রকাশিত স্পেসিফিকেশন | ইঞ্জিনিয়ারিং তাৎপর্য |
|---|---|---|
| রেটেড ভোল্টেজ | 48 ভি | নামমাত্র বৈদ্যুতিক সরবরাহের রেফারেন্স |
| কাজের ভোল্টেজ পরিসীমা | 24-60 ভি | পাওয়ার-সিস্টেম সামঞ্জস্যতা সংজ্ঞায়িত করতে সাহায্য করে |
| রেট আউটপুট শক্তি | 140 ওয়াট ±10% | আউটপুট পাওয়ার পরিকল্পনার জন্য রেফারেন্স |
| রেট টর্ক | 5 N·m | ক্রমাগত অপারেটিং প্রয়োজনীয়তার জন্য রেফারেন্স |
| পিক টর্ক | 14 N·m | স্বল্প-মেয়াদী ঘূর্ণন সঁচারক বল দাবির জন্য রেফারেন্স |
| নো-লোড গতি | 315 আরপিএম ±10% | নির্দিষ্ট নো-লোড অবস্থার অধীনে গতি নির্দেশ করে |
| রেট-লোড গতি | 260 আরপিএম ±10% | রেট লোড অধীনে অপারেশন জন্য রেফারেন্স |
| গিয়ার অনুপাত | 10:1 | সংক্রমণ হ্রাস অনুপাত সংজ্ঞায়িত করে |
| ড্রাইভের ধরন | ডিএসপি | প্রকাশিত ড্রাইভারের ধরন সনাক্ত করে |
| এনকোডার কনফিগারেশন | দুটি চৌম্বকীয় এনকোডার | প্রতিক্রিয়া-ভিত্তিক গতি নিয়ন্ত্রণ সমর্থন করে |
| ওজন | 310 গ্রাম ±3 গ্রাম | ভর এবং যৌথ প্যাকেজিং চলন্ত প্রাসঙ্গিক |
| কাজের তাপমাত্রা | -20°C থেকে 50°C | প্রকাশিত অপারেটিং তাপমাত্রা পরিসীমা সংজ্ঞায়িত করে |
| কাজের আর্দ্রতা | 5% – 85% | পরিবেশগত পরিকল্পনার জন্য রেফারেন্স |
গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং নোট:রেটেড টর্ক এবং পিক টর্ক বিভিন্ন অপারেটিং অবস্থার প্রতিনিধিত্ব করে। পিক টর্ককে একটানা-ডিউটি রেটিং হিসাবে বিবেচনা করা উচিত নয়। প্রকাশিত লোড-সময়ের তথ্য রেট করা অপারেশন হিসাবে 5 N·m, 120 সেকেন্ডের জন্য 7 N·m, 18 সেকেন্ডের জন্য 10 N·m, 10 সেকেন্ডের জন্য 12 N·m, এবং 5 সেকেন্ডের জন্য 14 N·m তালিকাভুক্ত করে। প্রকৃত অপারেটিং সীমা, শীতল অবস্থা, শুল্ক চক্র, এবং অনুমোদিত ওভারলোড ফ্রিকোয়েন্সি প্রস্তুতকারকের সাথে নিশ্চিত করা উচিত।
অতিরিক্ত তথ্যের জন্য, অফিসিয়াল SEA MOTION প্ল্যানেটারি জয়েন্ট মডিউল পণ্য পৃষ্ঠা দেখুন।
একটি সমন্বিত গ্রহের যৌথ মডিউল যান্ত্রিক ট্রান্সমিশন এবং ইলেকট্রনিক গতি-নিয়ন্ত্রণ উপাদানগুলিকে একসাথে এনে রোবোটিক সিস্টেমের বিকাশকে সহজ করতে পারে। এর ব্যবহারিক সুবিধাগুলি অ্যাপ্লিকেশন এবং সিস্টেম ইন্টিগ্রেশনের মানের উপর নির্ভর করে।
গ্যারান্টিযুক্ত সিস্টেম কর্মক্ষমতা থেকে ইন্টিগ্রেশন সুবিধার পার্থক্য করা গুরুত্বপূর্ণ। চূড়ান্ত নির্ভুলতা, অনমনীয়তা, পরিষেবা জীবন, শব্দ এবং তাপীয় আচরণ সম্পূর্ণ যান্ত্রিক এবং বৈদ্যুতিক নকশার উপর নির্ভর করে।
প্ল্যানেটারি জয়েন্ট মডিউলগুলি রোবোটিক অ্যাপ্লিকেশনগুলির জন্য প্রাসঙ্গিক যেগুলির জন্য নিয়ন্ত্রিত ঘূর্ণনশীল আন্দোলন, পুনরাবৃত্তিযোগ্য অ্যাকচুয়েশন এবং কর্মক্ষমতা এবং খরচের মধ্যে একটি উপযুক্ত ভারসাম্য প্রয়োজন। SEA MOTION তার গ্রহের যৌথ মডিউলের জন্য বিভিন্ন অ্যাপ্লিকেশন বিভাগ সনাক্ত করে।
হিউম্যানয়েড রোবটগুলি হাত, পা এবং শরীরের নড়াচড়ার সমন্বয় করতে একাধিক জয়েন্ট ব্যবহার করে। একটি উপযুক্ত প্ল্যানেটারি জয়েন্ট মডিউল নির্বাচিত জয়েন্টগুলির জন্য অ্যাকচুয়েশন প্রদান করতে পারে যখন এর টর্ক ক্ষমতা, গতি, ভর এবং যান্ত্রিক মাত্রা ডিজাইনের প্রয়োজনীয়তা পূরণ করে।
চতুর্মুখী রোবট ভারসাম্য বজায় রাখতে এবং বিভিন্ন পৃষ্ঠতল নেভিগেট করতে সমন্বিত পায়ের নড়াচড়ার উপর নির্ভর করে। যৌথ নির্বাচন অবশ্যই প্রভাব লোড, ত্বরণ, বারবার ঘূর্ণন সঁচারক বল চূড়া এবং হাঁটা বা দৌড়ানোর সাথে সম্পর্কিত কর্তব্য চক্রের জন্য দায়ী।
সহযোগী অস্ত্রের একাধিক অক্ষ জুড়ে নিয়ন্ত্রিত আন্দোলনের প্রয়োজন। প্রকৌশলীরা পেলোড, পৌঁছানো, জয়েন্টের গতি, অবস্থানগত প্রয়োজনীয়তা এবং সম্পূর্ণ রোবটের নিরাপত্তা ফাংশন বিবেচনা করে উপযুক্ত অক্ষের জন্য গ্রহের যৌথ মডিউলগুলি মূল্যায়ন করতে পারে।
স্বয়ংক্রিয় পিকিং সিস্টেমগুলির গ্রিপিং, লিফটিং, ট্রান্সফার এবং রিলিজিং অপারেশনগুলির সমন্বয়ের জন্য অনুমানযোগ্য আন্দোলনের প্রয়োজন। একটি সঠিকভাবে নির্বাচিত মডিউল এই কাজগুলিকে সমর্থন করতে পারে যখন সরঞ্জাম ডিজাইনারদের সমাবেশ জটিলতা পরিচালনা করতে সহায়তা করে।
মোবাইল রোবোটিক প্ল্যাটফর্ম এবং নির্দিষ্ট বৈদ্যুতিক গতিশীলতা সিস্টেমগুলিও কমপ্যাক্ট ইলেক্ট্রোমেকানিকাল অ্যাকুয়েটর ব্যবহার করে। এই অ্যাপ্লিকেশনগুলিতে, ইঞ্জিনিয়ারদের সাবধানে যান্ত্রিক লোড, কম্পন এক্সপোজার, বিদ্যুত খরচ, পরিবেশ সুরক্ষা, এবং উদ্দেশ্য অপারেটিং চক্রের জন্য মডিউলের উপযুক্ততা যাচাই করা উচিত।
প্রতিটি মডিউল প্রতিটি অ্যাপ্লিকেশনের জন্য উপযুক্ত নয়। বহিরঙ্গন অপারেশন, উচ্চ-প্রভাব আন্দোলন, ধোয়ার পরিবেশ এবং নিরাপত্তা-সমালোচনামূলক রোবোটিক সিস্টেমের জন্য শুধুমাত্র পণ্য বিভাগের উপর ভিত্তি করে অনুমানের পরিবর্তে নির্দিষ্ট যাচাইকরণ প্রয়োজন।
একটি গ্রহের যৌথ মডিউল বেছে নেওয়ার ক্ষেত্রে সর্বাধিক টর্ক বা ক্রয় মূল্যের তুলনা করার চেয়ে আরও বেশি কিছু জড়িত। একটি কাঠামোগত মূল্যায়ন ওভারসাইজিং, অতিরিক্ত গরম, নিয়ন্ত্রণ অসঙ্গতি এবং অকাল যান্ত্রিক পরিধানের ঝুঁকি কমাতে সাহায্য করে।
লোড প্রোফাইল, লক্ষ্য গতি, গতি চক্র, ইনস্টলেশন অঙ্কন, এবং নিয়ন্ত্রণ প্রয়োজনীয়তা সহ সরবরাহকারীকে একটি স্পষ্ট অ্যাপ্লিকেশন সংক্ষিপ্ত প্রদান করা উপযুক্ত কনফিগারেশনের মূল্যায়ন করা সহজ করে তোলে।
প্ল্যানেটারি এবং হারমোনিক যৌথ আর্কিটেকচারগুলি ওভারল্যাপিং কিন্তু ভিন্ন প্রকৌশল অগ্রাধিকারগুলিকে সম্বোধন করে। সঠিক পছন্দ ট্রান্সমিশন বৈশিষ্ট্য, প্যাকেজিং, নির্ভুলতা, টর্কের প্রয়োজনীয়তা এবং বাজেটের আপেক্ষিক গুরুত্বের উপর নির্ভর করে।
| মূল্যায়ন ফ্যাক্টর | প্ল্যানেটারি জয়েন্ট মডিউল | হারমোনিক জয়েন্ট মডিউল |
|---|---|---|
| ট্রান্সমিশন নীতি | গ্রহগত গিয়ার হ্রাস | হারমোনিক গিয়ার হ্রাস |
| নকশা অগ্রাধিকার | ব্যবহারিক খরচ এবং ঘূর্ণন সঁচারক বল সংক্রমণ | যথার্থ-ভিত্তিক গতি এবং কমপ্যাক্ট ইন্টিগ্রেশন |
| প্রতিক্রিয়া বিবেচনা | গিয়ারবক্স ডিজাইন এবং উত্পাদন সহনশীলতার উপর নির্ভর করে | প্রায়শই নির্বাচন করা হয় যখন কম প্রতিক্রিয়া একটি অগ্রাধিকার হয় |
| টর্ক এবং গতি | গিয়ার অনুপাত, মোটর এবং লোড অবস্থার উপর নির্ভর করে | মডেল, হ্রাস অনুপাত, এবং অপারেটিং অবস্থার উপর নির্ভর করে |
| নির্বাচন ফোকাস | লোড ক্ষমতা, দক্ষতা, খরচ, এবং অপারেটিং চক্র | পজিশনিং ডিমান্ড, ব্যাকল্যাশ, প্যাকেজিং এবং লোড কন্ডিশন |
এই তুলনাটি মডেল-নির্দিষ্ট পরীক্ষার বিকল্পের পরিবর্তে গুণগত। কোন স্থাপত্যই সর্বজনীনভাবে উন্নত নয়। প্রকৌশলীদের একটি ক্রয়ের সিদ্ধান্ত নেওয়ার আগে যাচাইকৃত টর্ক-স্পিড কার্ভ, ব্যাকল্যাশ ডেটা, দক্ষতা, কঠোরতা, তাপীয় সীমা এবং পরিষেবা-জীবনের তথ্য তুলনা করা উচিত।
বিকল্প ট্রান্সমিশন পদ্ধতি বোঝার জন্য SEA MOTION-এর হারমোনিক জয়েন্ট মডিউলটি অন্বেষণ করুন এবং আলোচনা করুন যে কোন ডিজাইনটি আপনার রোবোটিক সিস্টেমের সাথে ভাল ফিট করে।
এটির প্রাথমিক কাজ হল একটি যান্ত্রিক জয়েন্টে নিয়ন্ত্রিত ঘূর্ণন ক্রিয়াকলাপ প্রদান করা। একটি মোটর, প্ল্যানেটারি রিডুসার, ফিডব্যাক এনকোডার এবং একটি ড্রাইভারকে একীভূত করে, মডিউলটি রোবোটিক সিস্টেমগুলিকে জয়েন্ট মুভমেন্ট তৈরি এবং পরিচালনা করতে সহায়তা করে।
প্রকাশিত রেট করা টর্ক হল 5 N·m, যার সর্বোচ্চ টর্ক 14 N·m। এই মানগুলি বিভিন্ন অপারেটিং অবস্থার উল্লেখ করে। সিস্টেম ডিজাইনের সময় উচ্চ-টর্ক অপারেশনের অনুমতিযোগ্য সময়কাল এবং ফ্রিকোয়েন্সি বিবেচনা করা উচিত।
প্রকাশিত রেটেড ভোল্টেজ হল 48 V, এবং কাজের ভোল্টেজের পরিসর হল 24-60 V৷ পাওয়ার সাপ্লাই এবং সংশ্লিষ্ট ইলেকট্রনিক্সকে অবশ্যই প্রয়োজনীয় বর্তমান, ক্ষণস্থায়ী চাহিদা এবং প্রযোজ্য সুরক্ষা প্রয়োজনীয়তাগুলিকে সমর্থন করতে হবে৷
এটি তার মোটর, এনকোডার সিস্টেম এবং ডেডিকেটেড ড্রাইভারের মাধ্যমে প্রতিক্রিয়া-ভিত্তিক গতি নিয়ন্ত্রণকে সমর্থন করতে পারে। প্রকৃত অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা সম্পূর্ণ কনফিগারেশন, গিয়ারবক্স বৈশিষ্ট্য, নিয়ন্ত্রণ টিউনিং এবং যান্ত্রিক কাঠামোর উপর নির্ভর করে। যখন সুনির্দিষ্ট পজিশনিং অপরিহার্য তখন মডেল-নির্দিষ্ট কর্মক্ষমতা ডেটার অনুরোধ করুন।
সম্ভাব্য অ্যাপ্লিকেশনের মধ্যে রয়েছে হিউম্যানয়েড রোবট, চতুর্ভুজ রোবট, সহযোগী অস্ত্র, পিকিং রোবট এবং বুদ্ধিমান মোবাইল সরঞ্জাম। অ্যাপ্লিকেশনের লোড প্রোফাইল, গতি, পরিবেশগত অবস্থা এবং নিরাপত্তার প্রয়োজনীয়তার বিরুদ্ধে উপযুক্ততা মূল্যায়ন করা আবশ্যক।
প্রস্তুতকারকের সাথে প্রয়োজনীয় টর্ক এবং গতি, অপারেটিং চক্র, পাওয়ার সাপ্লাই, মেকানিক্যাল ইন্টারফেস, কন্ট্রোল প্রোটোকল এবং পরিবেশগত অবস্থা শেয়ার করুন। একটি বর্তমান ডেটাশিটের অনুরোধ করুন এবং একটি অর্ডার দেওয়ার আগে কোনো তালিকাবিহীন স্পেসিফিকেশন স্পষ্ট করুন।
একটি তদন্ত জমা দিতে অফিসিয়াল প্ল্যানেটারি জয়েন্ট মডিউল পণ্য পৃষ্ঠা দেখুন। একটি সঠিক উদ্ধৃতির জন্য, আপনার লক্ষ্য অ্যাপ্লিকেশন, প্রত্যাশিত অর্ডার পরিমাণ, প্রযুক্তিগত প্রয়োজনীয়তা এবং পছন্দের ডেলিভারি সময়সূচী প্রদান করুন।
একটি গ্রহের যৌথ মডিউল রোবোটিক সরঞ্জামগুলির জন্য একটি ব্যবহারিক গতি-নিয়ন্ত্রণ সমাধান হতে পারে যার জন্য সমন্বিত অ্যাকচুয়েশন, নিয়ন্ত্রিত টর্ক ট্রান্সমিশন এবং খরচ-সচেতন সিস্টেম ডিজাইন প্রয়োজন। একটি ফ্রেমলেস টর্ক মোটর, প্ল্যানেটারি রিডুসার, ডুয়াল ম্যাগনেটিক এনকোডার ফিডব্যাক এবং একটি ডেডিকেটেড ড্রাইভারকে একত্রিত করে, SEA MOTION রোবোটিক জয়েন্ট এবং বুদ্ধিমান অটোমেশন সরঞ্জাম বিকাশকারী ইঞ্জিনিয়ারদের জন্য একটি সমন্বিত বিকল্প অফার করে৷ সফল বাস্তবায়ন এখনও প্রকৃত যান্ত্রিক লোড, গতি প্রোফাইল, কন্ট্রোল আর্কিটেকচার, এবং কাজের পরিবেশের সাথে মডিউলের যাচাইকৃত স্পেসিফিকেশনের সাথে মিলে যাওয়ার উপর নির্ভর করে। আপনি যদি একটি নতুন রোবটের জন্য একটি গ্রহের যৌথ মডিউল মূল্যায়ন করছেন বা একটি বিদ্যমান অটোমেশন সিস্টেম আপগ্রেড করছেন, SEA MOTION এর সাথে প্রযুক্তিগত প্রয়োজনীয়তাগুলি পর্যালোচনা করুন এবংআমাদের সাথে যোগাযোগ করুনপণ্যের স্পেসিফিকেশন, অ্যাপ্লিকেশনের উপযুক্ততা এবং আপনার প্রকল্পের জন্য একটি উদ্ধৃতি নিয়ে আলোচনা করতে।