সমুদ্র গতিউচ্চ কর্মক্ষমতা বিকাশ করেliড্রাইভ মোটর কাছাকাছিশিল্প অটোমেশন, নির্ভুল মেশিনিং এবং উচ্চ-গতির অবস্থানের জন্য সমাধান। প্রচলিত যান্ত্রিক সংক্রমণ প্রক্রিয়া ছাড়াই সরাসরি রৈখিক গতি সরবরাহ করে, এই মোটরগুলি সরঞ্জাম নির্মাতাদের অবস্থান নির্ভুলতা, গতিশীল প্রতিক্রিয়া এবং উত্পাদন দক্ষতা উন্নত করতে সহায়তা করে।
একটি রৈখিক ড্রাইভ মোটর বৈদ্যুতিক শক্তিকে সরাসরি সরল-রেখার গতিতে রূপান্তর করে, মধ্যবর্তী ট্রান্সমিশন উপাদান যেমন বল স্ক্রু, বেল্ট এবং র্যাক-এন্ড-পিনিয়ন মেকানিজমের প্রয়োজনীয়তা দূর করে। এই ডাইরেক্ট-ড্রাইভ আর্কিটেকচার যান্ত্রিক ব্যাকল্যাশ এবং ট্রান্সমিশন-সম্পর্কিত পরিধান কমায় যখন উচ্চ ত্বরণ, পুনরাবৃত্তিযোগ্য অবস্থান এবং প্রতিক্রিয়াশীল গতি নিয়ন্ত্রণ সক্ষম করে। সেমিকন্ডাক্টর ম্যানুফ্যাকচারিং এবং লেজার কাটিং থেকে শুরু করে ইলেকট্রনিক্স অ্যাসেম্বলি এবং স্বয়ংক্রিয় পরিদর্শন, রৈখিক মোটরগুলি এমন অ্যাপ্লিকেশনগুলিতে ক্রমবর্ধমান মূল্যবান যা স্পষ্টতা এবং থ্রুপুট দাবি করে। এই নির্দেশিকাটি ব্যাখ্যা করে যে কীভাবে লিনিয়ার ড্রাইভ মোটর কাজ করে, সাধারণ মোটর কনফিগারেশনের তুলনা করে, তাদের শিল্প অ্যাপ্লিকেশনগুলির রূপরেখা দেয় এবং সমাধান নির্বাচন করার সময় ইঞ্জিনিয়ারদের মূল্যায়ন করা উচিত এমন অপরিহার্য কারণগুলি চিহ্নিত করে।
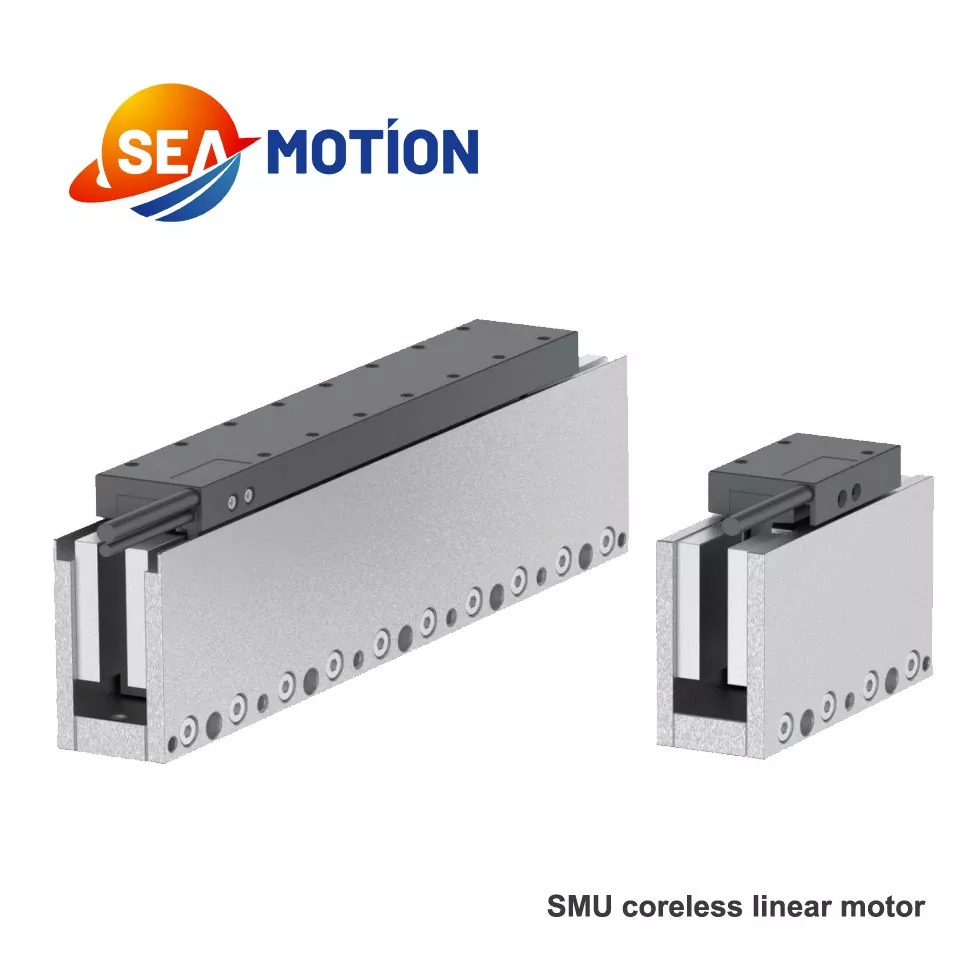
একটি রৈখিক ড্রাইভ মোটর হল একটি ইলেক্ট্রোম্যাগনেটিক অ্যাকচুয়েটর যা ঘূর্ণমান গতি তৈরি করার পরিবর্তে সরাসরি রৈখিক থ্রাস্ট তৈরি করে যাকে সরল-রেখার আন্দোলনে রূপান্তর করতে হবে। এটি সাধারণত একটি ক্ষতবিক্ষত ঘূর্ণমান মোটর হিসাবে বোঝা যায়: এর সক্রিয় ইলেক্ট্রোম্যাগনেটিক উপাদানগুলি একটি রৈখিক পথ বরাবর সাজানো হয়, যা একটি চলমান উপাদানকে একটি চৌম্বকীয় ট্র্যাক বরাবর ভ্রমণ করতে দেয়।
একটি সাধারণ স্থায়ী-চুম্বক রৈখিক মোটরে, প্রধান উপাদানগুলির মধ্যে রয়েছে:
একটি বল স্ক্রু এর সাথে সংযুক্ত একটি প্রচলিত ঘূর্ণমান মোটরের বিপরীতে, একটি সরাসরি-ড্রাইভ লিনিয়ার মোটরের জন্য একটি ঘূর্ণমান থেকে লিনিয়ার ট্রান্সমিশন প্রক্রিয়ার প্রয়োজন হয় না। এটি মেশিনগুলির জন্য বিশেষভাবে আকর্ষণীয় করে তোলে যেখানে যান্ত্রিক ক্লিয়ারেন্স, ট্রান্সমিশন সম্মতি বা গতির সীমাবদ্ধতা কর্মক্ষমতা প্রভাবিত করে।
উপলব্ধ কনফিগারেশন এবং প্রযুক্তিগত পরামিতি পর্যালোচনা করতে SEA MOTION লিনিয়ার ড্রাইভ মোটর পণ্য পরিসীমা অন্বেষণ করুন।
একটি রৈখিক ড্রাইভ মোটরের কাজের নীতিটি ইলেক্ট্রোম্যাগনেটিক বলের উপর ভিত্তি করে। যখন একটি সার্ভো ড্রাইভ মোটর উইন্ডিংগুলিতে নিয়ন্ত্রিত কারেন্ট সরবরাহ করে, ফলস্বরূপ চৌম্বক ক্ষেত্রটি স্থায়ী চুম্বক বা সংশ্লিষ্ট চৌম্বক কাঠামোর সাথে রৈখিক থ্রাস্ট তৈরি করতে যোগাযোগ করে।
গতি প্রক্রিয়া সাধারণত চারটি ধাপ অনুসরণ করে:
যেহেতু মোটর সরাসরি রৈখিক গতি তৈরি করে, সিস্টেমটি ট্রান্সমিশন-সম্পর্কিত ব্যাকল্যাশ এবং স্ক্রু-পিচ ত্রুটিগুলি এড়ায়। যাইহোক, সামগ্রিক অবস্থান নির্ভুলতা এখনও এনকোডার, সার্ভো টিউনিং, গাইডওয়ের গুণমান, তাপীয় স্থিতিশীলতা, মাউন্টিং নির্ভুলতা এবং মেশিনের কাঠামোর উপর নির্ভর করে।
অ্যাপ্লিকেশানগুলির জন্য দ্রুত ত্বরণ এবং দিকের ঘন ঘন পরিবর্তনের প্রয়োজন হয়, এই সরাসরি-ড্রাইভ নীতিটি গতিশীল প্রতিক্রিয়া উন্নত করতে পারে এবং মোটর এবং নিয়ন্ত্রণ ব্যবস্থা সঠিকভাবে আকারে সেট করার সময় কমাতে পারে।
ডাইরেক্ট ড্রাইভ প্রচলিত ট্রান্সমিশন মেকানিজম থেকে উদ্ভূত ব্যাকল্যাশ দূর করে। একটি উপযুক্ত রৈখিক এনকোডার, একটি কঠোর যান্ত্রিক কাঠামো এবং একটি ভাল-টিউনড সার্ভো কন্ট্রোলারের সাথে পেয়ার করা হলে, একটি লিনিয়ার মোটর নির্ভুলতা উত্পাদনের জন্য অত্যন্ত পুনরাবৃত্তিযোগ্য অবস্থান সমর্থন করতে পারে।
অতিরিক্ত রোটারি-টু-লিনিয়ার ট্রান্সমিশন স্টেজ ব্যতীত, একটি রৈখিক মোটর নির্দেশিত গতিবিধিতে দ্রুত প্রতিক্রিয়া জানাতে পারে। এই ক্ষমতা শর্ট-স্ট্রোক পজিশনিং, উচ্চ-ফ্রিকোয়েন্সি রেসিপ্রোকেটিং মোশন, এবং প্রোডাকশন লাইনের জন্য দরকারী যেগুলি প্রক্রিয়াকরণ স্টেশনগুলির মধ্যে দ্রুত চলাচলের প্রয়োজন।
রৈখিক মোটরগুলির বল-স্ক্রু ব্যাকল্যাশ বা বেল্ট টেনশনের রুটিন সমন্বয়ের প্রয়োজন হয় না। তারা সেই ট্রান্সমিশন উপাদানগুলির পরিধানও দূর করে। লিনিয়ার গাইড, বিয়ারিং, কুলিং সিস্টেম, কেবল এবং ফিডব্যাক ডিভাইসগুলির এখনও পরিদর্শন এবং রক্ষণাবেক্ষণের প্রয়োজন হতে পারে।
সরাসরি থ্রাস্ট জেনারেশন ট্রান্সমিশন-প্ররোচিত কম্পন এবং গতির অনিয়ম কমাতে পারে। লেজার কাটিং, অপটিক্যাল পরিদর্শন এবং নির্ভুলতা বিতরণের মতো অ্যাপ্লিকেশনগুলিতে, স্থিতিশীল গতি সামঞ্জস্যপূর্ণ প্রক্রিয়াকরণের অবস্থা বজায় রাখতে সহায়তা করে।
লিনিয়ার ড্রাইভ মোটরগুলিকে কমপ্যাক্ট পজিশনিং স্টেজ, লং-ট্রাভেল এক্সেস, গ্যান্ট্রি সিস্টেম এবং বিশেষ অটোমেশন ইকুইপমেন্টে একত্রিত করা যেতে পারে। তাদের উপযুক্ততা উপলব্ধ ইনস্টলেশন স্থান, প্রয়োজনীয় থ্রাস্ট, তাপ নকশা এবং গাইড কনফিগারেশনের উপর নির্ভর করে।
বিভিন্ন মোটর কাঠামো বল ঘনত্ব, আকর্ষণ বল, তাপীয় আচরণ এবং গতি মসৃণতার বিভিন্ন সমন্বয় প্রদান করে। SEA MOTION বিভিন্ন সরঞ্জামের প্রয়োজনীয়তার জন্য বেশ কয়েকটি লিনিয়ার ড্রাইভ মোটর কনফিগারেশন সনাক্ত করে।
| মোটর সিরিজ | স্ট্রাকচারাল ডিজাইন | মূল নির্বাচন বিবেচনা | সম্ভাব্য অ্যাপ্লিকেশন |
|---|---|---|---|
| এসএমজে | ফ্ল্যাট ম্যাগনেটিক, আয়রন-কোর ডিজাইন | খোঁচা প্রয়োজনীয়তা, চৌম্বকীয় আকর্ষণ এবং কাঠামোগত দৃঢ়তা মূল্যায়ন করুন | শিল্প অটোমেশন এবং নির্ভুল মেশিনিং |
| SMUC | মধ্যবর্তী চৌম্বকীয়, লোহা-কোর নকশা | উপলব্ধ মাউন্ট স্থান বিবেচনা করুন, বল প্রয়োজনীয়তা, এবং অক্ষ বিন্যাস | বিশেষ পজিশনিং সিস্টেম এবং স্বয়ংক্রিয় সরঞ্জাম |
| SMU-H | দ্বিপাক্ষিক চৌম্বকীয়, লোহা-কোর নকশা | বল আউটপুট, চৌম্বক ভারসাম্য, এবং যান্ত্রিক একীকরণ মূল্যায়ন | উচ্চ গতিশীল শিল্প গতি সিস্টেম |
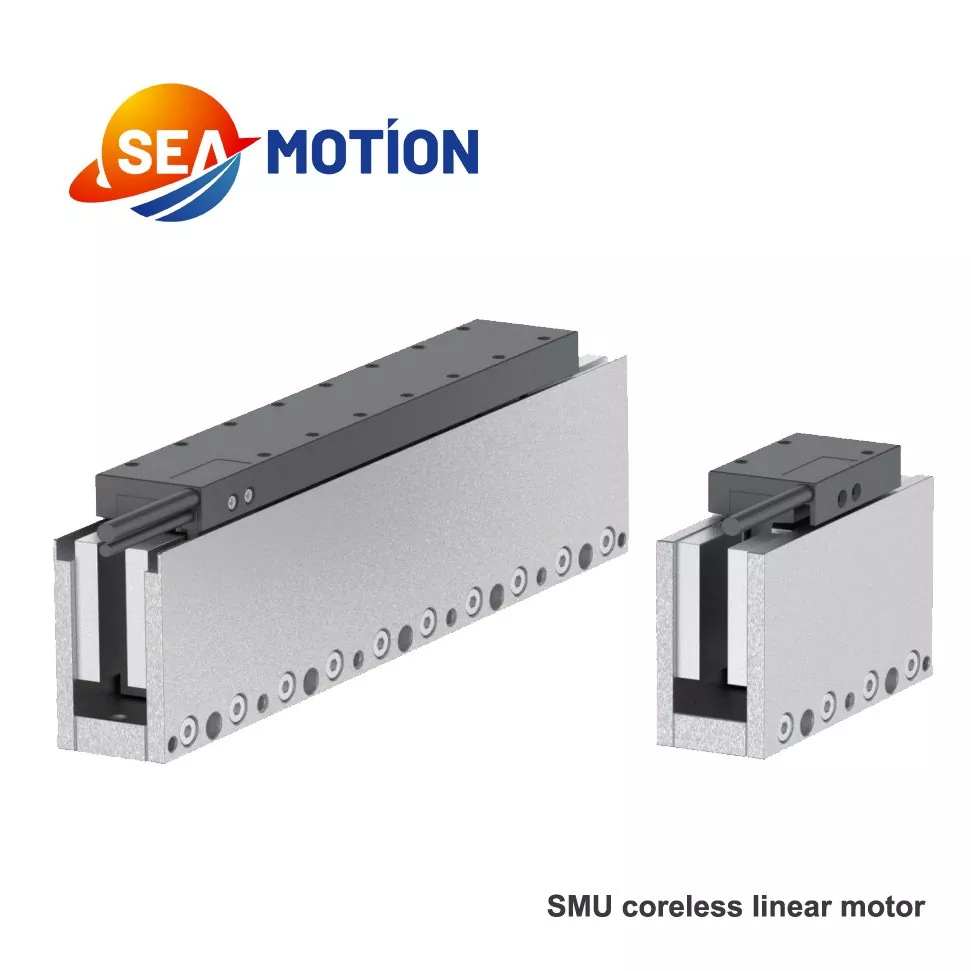
| এসএমইউ | দ্বিপাক্ষিক চৌম্বকীয়, লোহাবিহীন নকশা | কম কগিং, মসৃণ গতি এবং তাপ ব্যবস্থাপনা বিবেচনা করুন | যথার্থ অবস্থান এবং সংবেদনশীল পরিদর্শন প্রক্রিয়া |
| এসএমজেই/এসএমজেডি | আধা-বন্ধ / সম্পূর্ণরূপে আবদ্ধ কনফিগারেশন | পরিবেশগত সুরক্ষা, অ্যাক্সেস এবং ইনস্টলেশন প্রয়োজনীয়তা পরীক্ষা করুন | একটি আরো আবদ্ধ মোটর ব্যবস্থা প্রয়োজন সরঞ্জাম |
এই টেবিলটি সার্বজনীন কর্মক্ষমতা র্যাঙ্কিংয়ের পরিবর্তে একটি প্রাথমিক নির্বাচন কাঠামো প্রদান করে। একটি নকশা চূড়ান্ত করার আগে প্রস্তুতকারকের সাথে বর্তমান মডেলের স্পেসিফিকেশন, পরিবেশগত প্রয়োজনীয়তা এবং প্রয়োগের উপযুক্ততা নিশ্চিত করুন।
বিস্তারিত সিরিজ তথ্যের জন্য, SEA MOTION লিনিয়ার মোটর পৃষ্ঠা দেখুন।
ওয়েফার হ্যান্ডলিং, নির্ভুল পরিদর্শন, ডাই বন্ডিং এবং ডিসপ্লে-প্যানেল প্রক্রিয়াকরণের জন্য সঠিক নড়াচড়া এবং পুনরাবৃত্তিযোগ্য অবস্থান প্রয়োজন। রৈখিক মোটরগুলি দ্রুত, নিয়ন্ত্রিত ভ্রমণ প্রদান এবং ট্রান্সমিশন-সম্পর্কিত গতি ত্রুটিগুলি হ্রাস করে এই ক্রিয়াকলাপগুলিকে সমর্থন করতে পারে।
লেজার প্রক্রিয়াকরণ সরঞ্জাম এবং উচ্চ-নির্ভুল মেশিন টুলগুলির প্রায়শই দ্রুত চলাচল, নিয়ন্ত্রিত ত্বরণ এবং সঠিক পথ ট্র্যাকিং প্রয়োজন। ডাইরেক্ট-ড্রাইভ রৈখিক অক্ষগুলি থ্রুপুট উন্নত করতে এবং যান্ত্রিক ট্রান্সমিশন সিস্টেমের সাথে যুক্ত অবস্থানগত ত্রুটিগুলি কমাতে সাহায্য করতে পারে।
স্বয়ংক্রিয় পিক-এন্ড-প্লেস সিস্টেম, ডিসপেন্সিং মেশিন, কম্পোনেন্ট অ্যাসেম্বলি লাইন, এবং ভিজ্যুয়াল ইন্সপেকশন ইকুইপমেন্ট ধারাবাহিক গতির উপর নির্ভর করে। লিনিয়ার ড্রাইভ মোটর হাই-সাইকেল অপারেশন এবং প্রক্রিয়াকরণ অবস্থানের মধ্যে সঠিক আন্দোলন সমর্থন করতে পারে।
ব্যাটারি উত্পাদন এবং সৌর-কোষ উত্পাদন পুনরাবৃত্তিমূলক অবস্থান, প্রান্তিককরণ, স্ট্যাকিং এবং পরিদর্শন জড়িত। একটি সঠিকভাবে ইঞ্জিনিয়ারড লিনিয়ার মোটর সিস্টেম স্বয়ংক্রিয় উত্পাদনের ত্বরণ এবং চক্র-সময়ের প্রয়োজনীয়তা পূরণ করার সময় পুনরাবৃত্তিযোগ্যতা বজায় রাখতে সহায়তা করতে পারে।
ইমেজিং প্ল্যাটফর্ম, পরীক্ষাগার অটোমেশন, এবং নির্ভুল পরিমাপ সরঞ্জাম মসৃণ, নিয়ন্ত্রণযোগ্য আন্দোলন থেকে উপকৃত হতে পারে। ডিজাইনারদের অবশ্যই গোলমাল, কম্পন, তাপমাত্রা বৃদ্ধি, পরিষ্কার-পরিচ্ছন্নতা এবং কোনো অ্যাপ্লিকেশন-নির্দিষ্ট নিরাপত্তা প্রয়োজনীয়তা বিবেচনা করতে হবে।
সমুদ্র গতি এছাড়াও রৈখিক ড্রাইভ মোটর প্রযুক্তির উপর ভিত্তি করে সরঞ্জাম তৈরি করে, যার মধ্যে উচ্চ-নির্ভুল লেজার কাটিং এবং ভিজ্যুয়াল রিকগনিশন এবং পরিদর্শন সিস্টেম রয়েছে।
একটি উপযুক্ত মোটর বেছে নেওয়ার জন্য সর্বাধিক গতি বা পিক থ্রাস্ট তুলনা করার চেয়ে বেশি প্রয়োজন। ইঞ্জিনিয়ারদের লোড, গাইডওয়ে, সার্ভো ড্রাইভ, ফিডব্যাক ডিভাইস এবং তাপ ব্যবস্থাপনা সিস্টেম সহ সমগ্র গতি অক্ষের মূল্যায়ন করা উচিত।
ত্বরণ শক্তির জন্য একটি দরকারী সূচনা বিন্দু হল:
প্রয়োজনীয় ত্বরণ বল = চলমান ভর × ত্বরণ
উদাহরণস্বরূপ, ঘর্ষণ, মাধ্যাকর্ষণ, প্রক্রিয়া বল এবং অন্যান্য ক্ষতির হিসাব করার আগে 10 m/s² এ 20 কেজি চলন্ত সমাবেশকে ত্বরান্বিত করার জন্য 200 N নেট ত্বরণ বল প্রয়োজন। চূড়ান্ত মোটর নির্বাচনকে অবশ্যই পিক থ্রাস্ট থেকে ক্রমাগত থ্রাস্টকে আলাদা করতে হবে এবং যাচাই করতে হবে যে সম্পূর্ণ অক্ষটি প্রয়োজনীয় গতি প্রোফাইল পূরণ করতে পারে।
প্রস্তুতকারকের রৈখিক ড্রাইভ মোটর স্পেসিফিকেশন পর্যালোচনা করুন এবং যখন লোড বা ডিউটি চক্র দাবি করে তখন ইঞ্জিনিয়ারিং সমর্থনের জন্য অনুরোধ করুন।
| মূল্যায়ন ফ্যাক্টর | লিনিয়ার ড্রাইভ মোটর | বল স্ক্রু বা বেল্ট ড্রাইভ |
|---|---|---|
| মোশন জেনারেশন | সরাসরি লিনিয়ার ইলেক্ট্রোম্যাগনেটিক থ্রাস্ট | রোটারি গতি রৈখিক ভ্রমণে রূপান্তরিত হয় |
| ট্রান্সমিশন ব্যাকল্যাশ | কোন যান্ত্রিক সংক্রমণ প্রতিক্রিয়া | নকশা, উপাদান, এবং সমন্বয় উপর নির্ভর করে |
| গতিশীল প্রতিক্রিয়া | উচ্চ ত্বরণ এবং দ্রুত প্রতিক্রিয়া সমর্থন করতে পারে | সংক্রমণ জড়তা, দৃঢ়তা, এবং যান্ত্রিক নকশা দ্বারা সীমাবদ্ধ |
| যান্ত্রিক পরিধান | কোন বল-স্ক্রু বা বেল্ট সংক্রমণ পরিধান | ট্রান্সমিশন উপাদান সময়ের সাথে পরিধান করতে পারেন |
| তাপীয় বিবেচনা | কুণ্ডলী তাপ অপচয় এবং চুম্বক তাপমাত্রা মূল্যায়ন প্রয়োজন | মোটর, বিয়ারিং, স্ক্রু, এবং ট্রান্সমিশন গরম করার জন্য মূল্যায়ন প্রয়োজন |
| প্রাথমিক বিনিয়োগ | সম্পূর্ণ সিস্টেম ডিজাইনের উপর নির্ভর করে উচ্চতর হতে পারে | প্রচলিত পজিশনিং কাজের জন্য অর্থনৈতিক হতে পারে |
| সেরা ফিট অ্যাপ্লিকেশন | উচ্চ-গতি, উচ্চ-নির্ভুলতা, চাহিদাপূর্ণ গতি প্রোফাইল | সাধারণ-উদ্দেশ্য পজিশনিং এবং খরচ-সংবেদনশীল সিস্টেম |
একটি লিনিয়ার ড্রাইভ মোটর স্বয়ংক্রিয়ভাবে প্রতিটি মেশিনের জন্য সেরা সমাধান নয়। বল স্ক্রু এবং বেল্ট ড্রাইভগুলি অনেক অ্যাপ্লিকেশনের জন্য ব্যবহারিক থাকে, বিশেষ করে যখন মাঝারি গতি এবং নির্ভুলতা প্রক্রিয়ার প্রয়োজনীয়তা পূরণ করে। সঠিক পছন্দ কর্মক্ষমতা লক্ষ্য, সিস্টেম আর্কিটেকচার, জীবনচক্র খরচ, এবং অপারেটিং পরিবেশের উপর নির্ভর করে।
যদিও ডাইরেক্ট-ড্রাইভ মোটরগুলি বিভিন্ন যান্ত্রিক ট্রান্সমিশন উপাদানগুলিকে নির্মূল করে, দীর্ঘমেয়াদী কর্মক্ষমতার জন্য ইনস্টলেশনের গুণমান গুরুত্বপূর্ণ।
কমিশন করার আগে, মোটরটিকে উদ্দেশ্যমূলক গতি, ত্বরণ, লোড এবং ডিউটি-সাইকেল পরিসীমা জুড়ে পরীক্ষা করুন। প্রতিনিধি অপারেটিং অবস্থার অধীনে পজিশনিং কর্মক্ষমতা এবং তাপমাত্রা রেকর্ড করুন। এই চেকগুলি সম্পূর্ণ-স্কেল উত্পাদনের আগে ইন্টিগ্রেশন সমস্যাগুলি সনাক্ত করতে সহায়তা করে।
এর প্রাথমিক সুবিধা হল রোটারি-টু-লিনিয়ার ট্রান্সমিশন মেকানিজম ছাড়া সরাসরি রৈখিক গতি। এটি ট্রান্সমিশন ব্যাকল্যাশ দূর করে এবং বল স্ক্রু বা বেল্টের সাথে যুক্ত উচ্চ ত্বরণ, সুনির্দিষ্ট অবস্থান এবং কম রক্ষণাবেক্ষণ সক্ষম করতে পারে।
হ্যাঁ। অনেক লিনিয়ার ড্রাইভ মোটর দ্রুত ত্বরণ, উচ্চ ভ্রমণ গতি এবং ঘন ঘন দিকনির্দেশক পরিবর্তনের জন্য ডিজাইন করা হয়েছে। প্রকৃত কর্মক্ষমতা মোটর থ্রাস্ট, চলমান ভর, সার্ভো ড্রাইভ ক্ষমতা, এনকোডার প্রতিক্রিয়া, যান্ত্রিক কঠোরতা এবং তাপীয় সীমার উপর নির্ভর করে।
আয়রন-কোর মোটরগুলি একটি লোহার চৌম্বকীয় কাঠামো ব্যবহার করে এবং উচ্চ শক্তির ঘনত্ব প্রদান করতে পারে, তবে চৌম্বকীয় আকর্ষণ এবং কগিং বৈশিষ্ট্যগুলি অবশ্যই বিবেচনা করা উচিত। লোহাবিহীন মোটর চলন্ত কয়েল সমাবেশে আয়রন কোরকে নির্মূল করে, যা কগিং কমাতে পারে এবং গতির মসৃণতা উন্নত করতে পারে। সর্বোত্তম পছন্দটি প্রয়োগের খোঁচা, নির্ভুলতা এবং তাপীয় প্রয়োজনীয়তার উপর নির্ভর করে।
মোটরটি প্রচলিত স্ক্রু বা বেল্ট ট্রান্সমিশন উপাদানগুলির সাথে যুক্ত রক্ষণাবেক্ষণকে বাদ দেয়। যাইহোক, সম্পূর্ণ সিস্টেমের জন্য এখনও অপারেটিং এনভায়রনমেন্ট এবং প্রস্তুতকারকের সুপারিশ অনুযায়ী রৈখিক গাইড, কেবল, এনকোডার, কুলিং সরঞ্জাম, মাউন্টিং হার্ডওয়্যার এবং অন্যান্য উপাদানগুলির পরিদর্শনের প্রয়োজন হতে পারে।
পেলোড, ভ্রমণের দূরত্ব, ক্রমাগত এবং পিক থ্রাস্ট, গতি, ত্বরণ, অবস্থান নির্ভুলতা, শুল্ক চক্র এবং ইনস্টলেশন শর্তগুলি সংজ্ঞায়িত করে শুরু করুন। তারপরে প্রস্তুতকারকের সাথে বৈদ্যুতিক সামঞ্জস্য, শীতল করার প্রয়োজনীয়তা, প্রতিক্রিয়ার বিকল্প এবং যান্ত্রিক একীকরণ যাচাই করুন।
সমুদ্র গতি নির্ভুল গতি অ্যাপ্লিকেশনের জন্য একাধিক লিনিয়ার মোটর কনফিগারেশন অফার করে। একটি উপযুক্ত সুপারিশের জন্য, আপনার প্রয়োজনীয় স্ট্রোক, চলমান ভর, লক্ষ্য গতি, ত্বরণ, অবস্থান নির্ভুলতা, দায়িত্ব চক্র এবং ইনস্টলেশন সীমাবদ্ধতা প্রদান করুন। একটি উপযুক্ত কনফিগারেশন সনাক্ত করতে ইঞ্জিনিয়ারিং দল এই বিবরণগুলি ব্যবহার করতে পারে।
একটি রৈখিক ড্রাইভ মোটর প্রত্যক্ষ রৈখিক থ্রাস্ট, প্রতিক্রিয়াশীল গতি নিয়ন্ত্রণ, এবং কম ট্রান্সমিশন-সম্পর্কিত পরিধান প্রদানের মাধ্যমে নির্মাতাদের প্রচলিত ট্রান্সমিশন সিস্টেমের সীমাবদ্ধতা কাটিয়ে উঠতে সাহায্য করতে পারে। এর সুবিধাগুলি বিশেষ করে সেমিকন্ডাক্টর সরঞ্জাম, নির্ভুল যন্ত্র, লেজার প্রক্রিয়াকরণ, ইলেকট্রনিক্স সমাবেশ এবং স্বয়ংক্রিয় পরিদর্শনের জন্য প্রাসঙ্গিক। সফল বাস্তবায়ন নির্ভর করে সঠিক মোটর স্ট্রাকচার নির্বাচন করা, ক্রমাগত এবং পিক থ্রাস্টকে বাস্তব লোডের সাথে মেলানো এবং উপযুক্ত গাইড, ফিডব্যাক, সার্ভো ড্রাইভ এবং তাপ ব্যবস্থাপনার সাথে মোটরকে একীভূত করা।
আপনি একটি বিদ্যমান মেশিন আপগ্রেড করছেন বা একটি নতুন অটোমেশন প্ল্যাটফর্ম তৈরি করছেন, SEA MOTION আপনাকে আপনার অ্যাপ্লিকেশনের জন্য লিনিয়ার ড্রাইভ মোটর বিকল্পগুলি মূল্যায়ন করতে সহায়তা করতে পারে। উপলব্ধ কনফিগারেশন এবং প্রযুক্তিগত পরামিতি পর্যালোচনা করতে অফিসিয়াল লিনিয়ার ড্রাইভ মোটর পণ্য পৃষ্ঠা দেখুন। আপনার যদি মডেল নির্বাচন, কর্মক্ষমতা প্রয়োজনীয়তা, বা একটি প্রকল্প-নির্দিষ্ট সমাধানের জন্য সহায়তার প্রয়োজন হয়,আমাদের সাথে যোগাযোগ করুনআপনার প্রয়োজনীয়তা নিয়ে আলোচনা করতে এবং একটি উপযুক্ত উদ্ধৃতি অনুরোধ করতে।