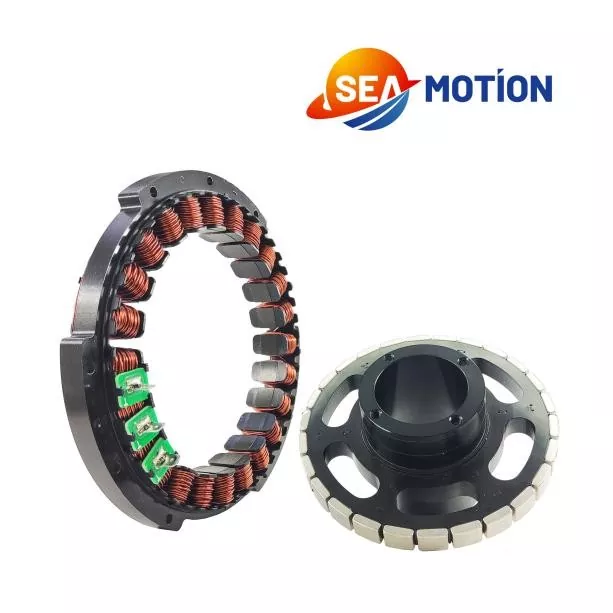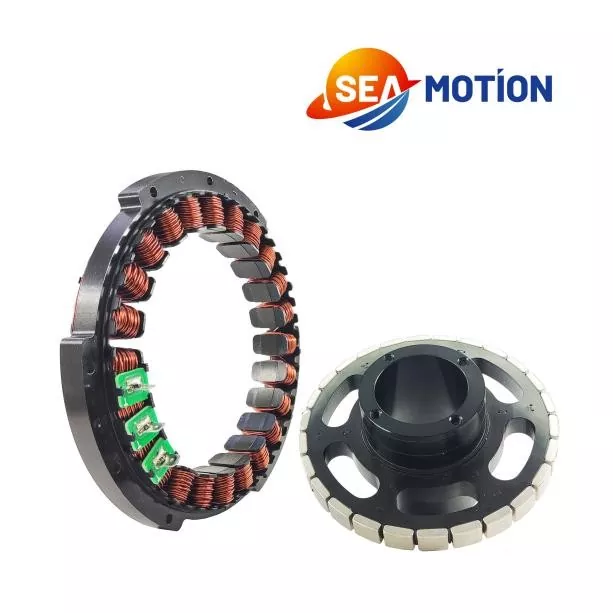
যেহেতু শিল্প অটোমেশন উচ্চ নির্ভুলতা, দ্রুত চক্রের সময় এবং আরও নির্ভরযোগ্য গতি নিয়ন্ত্রণের দাবি করে,সমুদ্র গতিউন্নত প্রদান করেলিনিয়ার ড্রাইভ মোটরনির্ভুলতা অ্যাপ্লিকেশন দাবি করার জন্য পরিকল্পিত সমাধান. বৈদ্যুতিক শক্তিকে সরাসরি লিনিয়ার মুভমেন্টে রূপান্তর করে, এই মোটরগুলি ড্রাইভ পাথে প্রচলিত যান্ত্রিক ট্রান্সমিশন উপাদানগুলির প্রয়োজনীয়তা দূর করে, সরঞ্জাম প্রস্তুতকারকদের অবস্থানের কার্যকারিতা উন্নত করতে, ব্যাকল্যাশ-সম্পর্কিত ত্রুটিগুলি কমাতে এবং উত্পাদন দক্ষতা অপ্টিমাইজ করতে সহায়তা করে।
নিবন্ধের সারাংশ:একটি রৈখিক ড্রাইভ মোটর নির্ভুলতা উত্পাদন এবং স্বয়ংক্রিয় সরঞ্জামের জন্য সরাসরি, নিয়ন্ত্রিত রৈখিক গতি সরবরাহ করে। এই গাইডটি ব্যাখ্যা করে কিভাবে প্রযুক্তি কাজ করে, আয়রন-কোর এবং আয়রনলেস ডিজাইনের তুলনা করে, গুরুত্বপূর্ণ পারফরম্যান্সের পরামিতি পর্যালোচনা করে এবং সেমিকন্ডাক্টর ম্যানুফ্যাকচারিং, সিএনসি মেশিনিং, নতুন শক্তি উৎপাদন এবং শিল্প পরিদর্শনে অ্যাপ্লিকেশনগুলি অন্বেষণ করে। এটি প্রকৌশলী এবং ক্রয়কারী দলগুলিকে একটি উপযুক্ত সমাধান সনাক্ত করতে সহায়তা করার জন্য ব্যবহারিক নির্বাচনের মানদণ্ডের রূপরেখা দেয়।
একটি রৈখিক ড্রাইভ মোটর হল একটি ইলেক্ট্রোম্যাগনেটিক অ্যাকচুয়েটর যা ঘূর্ণায়মান গতি তৈরি করার পরিবর্তে সরাসরি সরল-রেখার মুভমেন্ট তৈরি করে যাকে বল স্ক্রু, বেল্ট বা গিয়ার মেকানিজমের মাধ্যমে রূপান্তর করতে হবে। এটি ব্যাপকভাবে অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয় যেখানে সুনির্দিষ্ট অবস্থান, দ্রুত ত্বরণ, মসৃণ আন্দোলন এবং পুনরাবৃত্তিযোগ্য অপারেশন অপরিহার্য।
একটি সাধারণ সরাসরি-ড্রাইভ বিন্যাসে, একটি ইলেক্ট্রোম্যাগনেটিক চলন্ত উপাদান থ্রাস্ট তৈরি করতে একটি স্থায়ী-চুম্বক ট্র্যাকের সাথে যোগাযোগ করে। একটি উপযুক্ত সার্ভো ড্রাইভ, অবস্থান প্রতিক্রিয়া ডিভাইস এবং রৈখিক গাইডের সাথে একত্রিত হলে, মোটর একটি নিয়ন্ত্রিত গতি অক্ষের অংশ হয়ে যায়।
প্রচলিত স্ক্রু-চালিত সিস্টেমের বিপরীতে, একটি ডাইরেক্ট-ড্রাইভ ডিজাইন ড্রাইভ পাথ থেকে যান্ত্রিক ট্রান্সমিশন ব্যাকল্যাশকে সরিয়ে দেয়। এটি ঘন ঘন দিক পরিবর্তন, উচ্চ-গতির অবস্থান এবং সামঞ্জস্যপূর্ণ গতির নির্ভুলতা প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য এটি বিশেষভাবে আকর্ষণীয় করে তোলে।
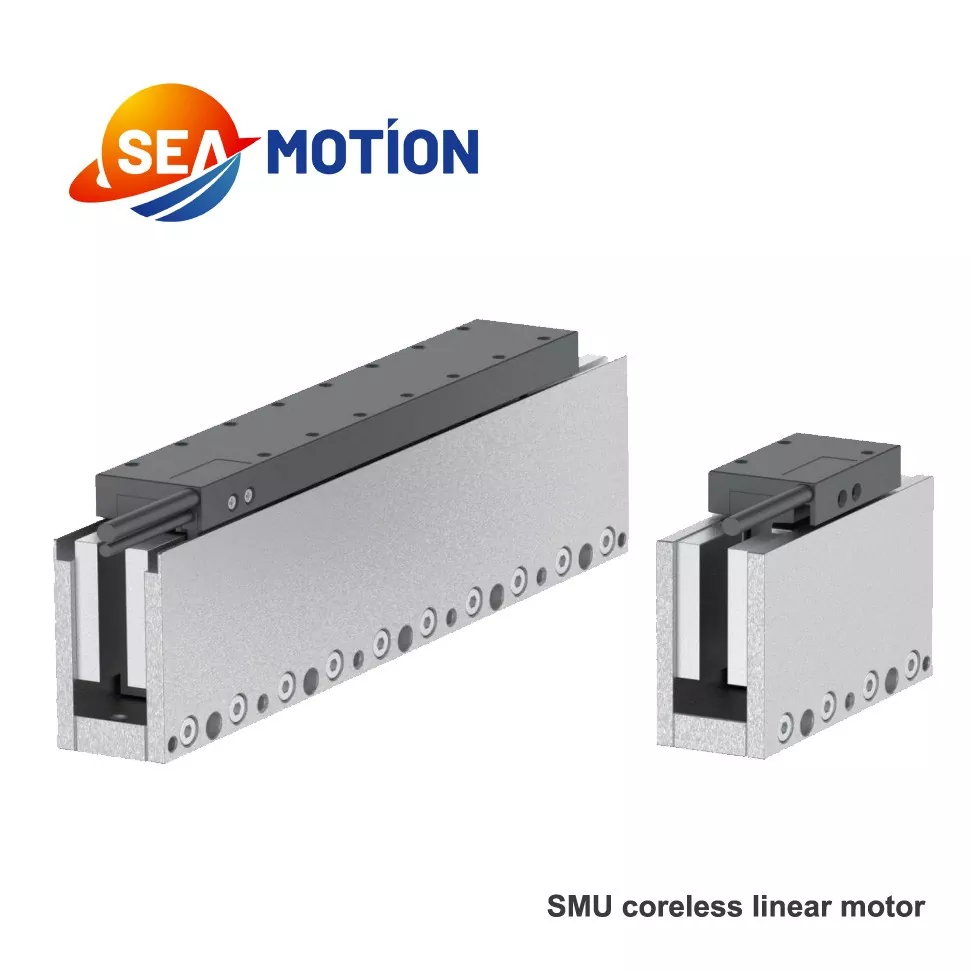
সমুদ্র গতি বেশ কিছু লিনিয়ার মোটর কনফিগারেশন অফার করে, যার মধ্যে রয়েছে SMJ ফ্ল্যাট ম্যাগনেটিক আয়রন-কোর সিরিজ, SMUC ইন্টারমিডিয়েট ম্যাগনেটিক আয়রন-কোর সিরিজ, SMU-H দ্বিপাক্ষিক ম্যাগনেটিক আয়রন-কোর সিরিজ এবং SMU দ্বিপাক্ষিক ম্যাগনেটিক আয়রনলেস সিরিজ। আধা-বন্ধ SMJE এবং সম্পূর্ণরূপে বদ্ধ SMJD কনফিগারেশনগুলিও অ্যাপ্লিকেশন-নির্দিষ্ট প্রয়োজনীয়তার জন্য উপলব্ধ।
আরও পণ্যের তথ্যের জন্য, SEA MOTION লিনিয়ার ড্রাইভ মোটর পণ্য পৃষ্ঠা দেখুন।
একটি রৈখিক ড্রাইভ মোটরের কাজের নীতিটি ইলেক্ট্রোম্যাগনেটিক বলের উপর ভিত্তি করে। একটি সামঞ্জস্যপূর্ণ সার্ভো ড্রাইভ মোটর উইন্ডিংগুলিতে নিয়ন্ত্রিত বৈদ্যুতিক প্রবাহ সরবরাহ করে। ফলস্বরূপ চৌম্বক ক্ষেত্র মোটর ট্র্যাক বরাবর স্থায়ী চুম্বকের সাথে যোগাযোগ করে, লিনিয়ার থ্রাস্ট তৈরি করে।
নিয়ামক প্রয়োজনীয় অবস্থান, গতি এবং ত্বরণ অনুযায়ী বর্তমান এবং গতি কমান্ড সামঞ্জস্য করে। যখন একটি প্রতিক্রিয়া ডিভাইস অন্তর্ভুক্ত করা হয়, নিয়ন্ত্রণ ব্যবস্থা ক্রমাগত লক্ষ্য অবস্থান এবং সঠিক বিচ্যুতির সাথে প্রকৃত আন্দোলনের তুলনা করতে পারে।
একটি সাধারণ রৈখিক গতি সিস্টেম নিম্নলিখিত উপাদানগুলি অন্তর্ভুক্ত করে:
যেহেতু মোটর সরাসরি রৈখিক থ্রাস্ট তৈরি করে, এটি পিচ ত্রুটি, ব্যাকল্যাশ এবং ট্রান্সমিশন কমপ্লায়েন্স এড়ায় যা স্ক্রু- বা বেল্ট-চালিত প্রক্রিয়াগুলিকে প্রভাবিত করতে পারে। যাইহোক, সামগ্রিক নির্ভুলতা এখনও এনকোডার, সার্ভো টিউনিং, গাইড গুণমান, তাপীয় স্থিতিশীলতা, মাউন্টিং নির্ভুলতা এবং মেশিনের কাঠামোর উপর নির্ভর করে।
ডাইরেক্ট ড্রাইভ যান্ত্রিক ট্রান্সমিশন ব্যাকল্যাশ দূর করে, এটিকে সামঞ্জস্যপূর্ণ অবস্থান এবং পুনরাবৃত্তিযোগ্যতা অর্জন করা সহজ করে তোলে। এটি নির্ভুলতা কাটা, ইলেকট্রনিক উপাদান স্থাপন, অপটিক্যাল পরিদর্শন এবং স্বয়ংক্রিয় সমাবেশের জন্য মূল্যবান।
রৈখিক মোটর মোশন কমান্ডের পরিবর্তনে দ্রুত সাড়া দিতে পারে। উপযুক্ত কনফিগারেশনে, এটি কম স্থানান্তর সময়, দ্রুত আদান-প্রদানের গতিবিধি এবং উচ্চ-চক্র উত্পাদন সরঞ্জামগুলিতে উন্নত থ্রুপুট সক্ষম করে।
ড্রাইভ পাথ থেকে স্ক্রু, বেল্ট বা গিয়ার ট্রান্সমিশন অপসারণ করা সেই উপাদানগুলির সাথে যুক্ত পরিধানকে হ্রাস করে। তাই রক্ষণাবেক্ষণের প্রয়োজনীয়তা কমতে পারে, যদিও গাইড, বিয়ারিং, কুলিং ইকুইপমেন্ট এবং অন্যান্য সিস্টেমের উপাদানগুলির এখনও উপযুক্ত পরিষেবার প্রয়োজন।
উপযুক্ত প্রতিক্রিয়া এবং কন্ট্রোল টিউনিং সহ, একটি রৈখিক ড্রাইভ মোটর পুনরাবৃত্তি অপারেটিং চক্র জুড়ে স্থিতিশীল আন্দোলন প্রদান করতে পারে। এটি নির্মাতাদের নির্ভুল পরিদর্শন, বন্ধন, বিতরণ এবং মেশিনিংয়ের সময় সামঞ্জস্যপূর্ণ প্রক্রিয়াকরণের অবস্থা বজায় রাখতে সহায়তা করে।
রৈখিক মোটর শর্ট-স্ট্রোক পজিশনিং, লং-ট্রাভেল মুভমেন্ট এবং সিঙ্ক্রোনাইজড মাল্টি-অক্ষ ব্যবস্থা সমর্থন করতে পারে। তাদের উপযুক্ততা প্রয়োজনীয় থ্রাস্ট, ট্র্যাক দৈর্ঘ্য, ইনস্টলেশন স্পেস, তাপ নকশা এবং নিয়ন্ত্রণ আর্কিটেকচারের উপর নির্ভর করে।
বিভিন্ন রৈখিক মোটর কাঠামো বিভিন্ন প্রকৌশল অগ্রাধিকারকে সম্বোধন করে। আয়রন-কোর এবং লোহাবিহীন ডিজাইনের মধ্যে পছন্দটি অ্যাপ্লিকেশনের থ্রাস্ট প্রয়োজনীয়তা, জোর লহর সহনশীলতা, চৌম্বকীয় আকর্ষণ, তাপীয় আচরণ এবং উপলব্ধ ইনস্টলেশন স্থানের উপর ভিত্তি করে হওয়া উচিত।
| মোটর ডিজাইন | প্রধান বৈশিষ্ট্য | সম্ভাব্য অ্যাপ্লিকেশন | নির্বাচন বিবেচনা |
|---|---|---|---|
| ফ্ল্যাট ম্যাগনেটিক আয়রন-কোর | কমপ্যাক্ট চৌম্বকীয় গঠন এবং উচ্চ খোঁচা সম্ভাবনা | সিএনসি সরঞ্জাম এবং শিল্প অটোমেশন | বল লহর এবং চৌম্বকীয় আকর্ষণ মূল্যায়ন করুন |
| মধ্যবর্তী চৌম্বকীয় আয়রন-কোর | বিকল্প চৌম্বক এবং যান্ত্রিক বিন্যাস | বিশেষ নির্ভুল গতি অক্ষ | মাউন্ট জ্যামিতি এবং প্রয়োজনীয় থ্রাস্ট পরীক্ষা করুন |
| দ্বিপাক্ষিক চৌম্বকীয় আয়রন-কোর | দ্বি-পার্শ্বযুক্ত চৌম্বক বিন্যাস | উচ্চ গতিশীল শিল্প অবস্থান | কাঠামোগত একীকরণ এবং চৌম্বকীয় শক্তি মূল্যায়ন করুন |
| দ্বিপাক্ষিক চৌম্বক লোহাবিহীন | চলন্ত কয়েল সমাবেশে কোন লোহার কোর নেই | যথার্থ পরিদর্শন, ইলেকট্রনিক সমাবেশ, এবং কম বল-লহরী অ্যাপ্লিকেশন | ক্রমাগত খোঁচা এবং তাপ সীমা নিশ্চিত করুন |
সমুদ্র গতি-এর SMU সিরিজ অ্যাপ্লিকেশনগুলির জন্য একটি লোহাবিহীন বিকল্প সরবরাহ করে যেখানে মসৃণ গতি এবং কম চৌম্বকীয় আকর্ষণ গুরুত্বপূর্ণ নকশা বিবেচনার বিষয়। SMJ, SMUC, এবং SMU-H পরিবারগুলি খোঁচা, আকার এবং একীকরণের প্রয়োজনীয়তার অন্যান্য সমন্বয়ের জন্য লোহা-কোর বিকল্প প্রদান করে।
নকশা বৈশিষ্ট্য মডেল দ্বারা পরিবর্তিত হয়. একটি মোটর নির্বাচন চূড়ান্ত করার আগে ইঞ্জিনিয়ারদের প্রাসঙ্গিক বল-গতি বক্ররেখা, মাত্রিক অঙ্কন এবং অপারেটিং সীমা পর্যালোচনা করা উচিত।
একটি রৈখিক ড্রাইভ মোটর বেছে নেওয়ার জন্য সর্বাধিক গতি বা পিক থ্রাস্ট তুলনা করার চেয়ে বেশি প্রয়োজন। মোটরকে অবশ্যই ত্বরণের স্বল্প-মেয়াদী চাহিদা এবং উৎপাদন চক্রের ক্রমাগত চাহিদা উভয়ই পূরণ করতে হবে।
নিম্নলিখিত সারণীতে SEA MOTION SMU21 লোহাবিহীন রৈখিক ড্রাইভ মোটর সিরিজের জন্য প্রকাশিত প্রতিনিধি বিশেষত্বের সারসংক্ষেপ রয়েছে।
| প্যারামিটার | SMU21-78 | SMU21-138 | SMU21-198 | SMU21-258 |
|---|---|---|---|---|
| পিক খোঁচা | 105 N | 210 N | 315 N | 420 N |
| একটানা খোঁচা | 30 N | 60 N | 90 N | 120 N |
| কুণ্ডলী দৈর্ঘ্য | 78 মিমি | 138 মিমি | 198 মিমি | 258 মিমি |
| সর্বোচ্চ একটানা শক্তি | 49 ডব্লিউ | 100 ওয়াট | 145 W | 195 W |
| চৌম্বক পিচ | 30 মিমি | 30 মিমি | 30 মিমি | 30 মিমি |
গুরুত্বপূর্ণ:সারণীটি প্রকাশিত সিরিজ স্পেসিফিকেশন থেকে মডেল-স্তরের মান সংক্ষিপ্ত করে। সর্বোচ্চ গতি, কারেন্ট, ওয়াইন্ডিং কনফিগারেশন এবং অন্যান্য বৈদ্যুতিক বৈশিষ্ট্য মডেল এবং উইন্ডিং বিকল্প দ্বারা পরিবর্তিত হয়। ইঞ্জিনিয়ারিং সিদ্ধান্ত নেওয়ার আগে প্রস্তুতকারকের সম্পূর্ণ ডেটাশিটটি দেখুন।
একটি স্পেসিফিকেশন শীট পর্যালোচনা করার সময়, এই পরামিতিগুলিকে অগ্রাধিকার দিন:
সবচেয়ে নির্ভরযোগ্য তুলনার জন্য, একক শিরোনামের স্পেসিফিকেশনের উপর ভিত্তি করে মোটর বেছে নেওয়ার পরিবর্তে প্রত্যাশিত লোড, অ্যাক্সিলারেশন প্রোফাইল, ডিউটি সাইকেল এবং তাপীয় অবস্থার মূল্যায়ন করুন।
সরাসরি ড্রাইভ, গতিশীল প্রতিক্রিয়া এবং নিয়ন্ত্রণযোগ্য অবস্থানের সংমিশ্রণ লিনিয়ার ড্রাইভ মোটরকে শিল্প অ্যাপ্লিকেশনের বিস্তৃত পরিসরের জন্য উপযুক্ত করে তোলে।
ওয়েফার হ্যান্ডলিং, নির্ভুল প্রান্তিককরণ, পরিদর্শন পর্যায়ে এবং ডিসপ্লে-প্যানেল প্রক্রিয়াকরণের জন্য ন্যূনতম অবস্থানগত ত্রুটির সাথে পুনরাবৃত্তিযোগ্য আন্দোলনের প্রয়োজন হতে পারে। লিনিয়ার মোটর সরঞ্জাম ডিজাইনারদের এই চাহিদাপূর্ণ প্রক্রিয়াগুলির জন্য প্রতিক্রিয়াশীল গতি অক্ষ তৈরি করতে সহায়তা করে।
হাই-স্পিড মেশিনিং সেন্টার, লেজার কাটিং সিস্টেম এবং নির্ভুল খোদাই সরঞ্জাম দ্রুত ত্বরণ এবং স্ক্রু-ড্রাইভ ব্যাকল্যাশ অপসারণ থেকে উপকৃত হতে পারে। মেশিনের অনমনীয়তা, কাটিং ফোর্স এবং তাপ নিয়ন্ত্রণ চূড়ান্ত মেশিনিং নির্ভুলতার জন্য গুরুত্বপূর্ণ।
ব্যাটারি ইলেক্ট্রোড হ্যান্ডলিং, স্ট্যাকিং, কম্পোনেন্ট অ্যালাইনমেন্ট এবং ফটোভোলটাইক সেল পরিদর্শনে প্রায়ই পুনরাবৃত্তিমূলক উচ্চ-গতির নড়াচড়া জড়িত থাকে। একটি সঠিক আকারের মোটর সামঞ্জস্যপূর্ণ অবস্থান বজায় রেখে এই ক্রিয়াকলাপগুলিকে সমন্বয় করতে সহায়তা করতে পারে।
ইলেকট্রনিক্স উত্পাদন উপাদান স্থাপন, বিতরণ, বন্ধন, বাছাই, এবং চাক্ষুষ পরিদর্শনের জন্য নির্ভুল গতি ব্যবহার করে। ডাইরেক্ট-ড্রাইভ অক্ষগুলি পুনরাবৃত্ত অপারেশন জুড়ে ছোট চক্রের সময় এবং নিয়ন্ত্রিত আন্দোলন সমর্থন করতে পারে।
ইমেজিং প্ল্যাটফর্ম, পরীক্ষাগার যন্ত্র এবং বৈজ্ঞানিক পরিমাপের সরঞ্জামগুলির মসৃণ, নিয়ন্ত্রিত আন্দোলনের প্রয়োজন হতে পারে। উপযুক্ত মোটর এবং প্রতিক্রিয়া সিস্টেম শব্দ, নির্ভুলতা, পরিচ্ছন্নতা, নিরাপত্তা, এবং দায়িত্ব-চক্রের প্রয়োজনীয়তা অনুযায়ী নির্বাচন করা আবশ্যক।
সমুদ্র গতি এছাড়াও রৈখিক মোটর প্রযুক্তির উপর ভিত্তি করে সরঞ্জাম তৈরি করে, যার মধ্যে উচ্চ-নির্ভুল লেজার কাটিং এবং ভিজ্যুয়াল রিকগনিশন এবং পরিদর্শন সিস্টেম রয়েছে। বিস্তৃত পণ্য পরিসর বুঝতে এর লিনিয়ার মোটর সমাধানগুলি অন্বেষণ করুন৷
একটি কাঠামোগত নির্বাচন প্রক্রিয়া প্রকৌশল পরিবর্তন কমাতে সাহায্য করে এবং ছোট বা অপ্রয়োজনীয়ভাবে ব্যয়বহুল গতি উপাদান এড়াতে সাহায্য করে। একটি উদ্ধৃতি অনুরোধ করার আগে, অপারেটিং শর্তগুলি যতটা সম্ভব স্পষ্টভাবে সংজ্ঞায়িত করুন।
কমিশনিংয়ের সময় সরবরাহকারীকে মাত্রিক অঙ্কন, ফোর্স-স্পিড কার্ভ, বৈদ্যুতিক স্পেসিফিকেশন, প্রস্তাবিত ড্রাইভ সামঞ্জস্য এবং প্রযুক্তিগত সহায়তার জন্য জিজ্ঞাসা করাও কার্যকর।
ক্রয়কারী দলগুলির জন্য, অতিরিক্ত বিবেচনার মধ্যে রয়েছে উত্পাদনের ধারাবাহিকতা, পরিদর্শন পদ্ধতি, বিতরণ ক্ষমতা, খুচরা যন্ত্রাংশের প্রাপ্যতা এবং বিক্রয়োত্তর সমর্থন। SEA MOTION রিপোর্ট করেছে যে এর আপগ্রেড করা পরিষ্কার ওয়ার্কশপ 2026 সালের প্রথম দিকে অপারেশনে প্রবেশ করেছে, উত্পাদন ক্ষমতা বৃদ্ধি করে এবং উন্নত পণ্যের সামঞ্জস্য এবং বিতরণ দক্ষতাকে সমর্থন করে।
একটি প্রচলিত ঘূর্ণমান সার্ভো মোটর ঘূর্ণনশীল আন্দোলন তৈরি করে যার জন্য রৈখিক স্থানচ্যুতি তৈরি করতে একটি বল স্ক্রু, বেল্ট বা গিয়ারবক্সের প্রয়োজন হতে পারে। একটি রৈখিক ড্রাইভ মোটর সরাসরি স্ট্রেইট-লাইন থ্রাস্ট তৈরি করে, যা ড্রাইভের পথে সেই যান্ত্রিক ট্রান্সমিশন উপাদানগুলির প্রয়োজনীয়তা দূর করে।
হ্যাঁ। রৈখিক মোটর দ্রুত ত্বরণ এবং উচ্চ-গতির অবস্থান প্রদান করতে পারে যখন মোটর, সার্ভো ড্রাইভ, প্রতিক্রিয়া সিস্টেম এবং যান্ত্রিক কাঠামো সঠিকভাবে মেলে। অর্জনযোগ্য কর্মক্ষমতা নির্দিষ্ট মডেল এবং আবেদন শর্তাবলী উপর নির্ভর করে.
আয়রন-কোর মোটর ইলেক্ট্রোম্যাগনেটিক সমাবেশে একটি লোহার কোর ব্যবহার করে এবং একটি কমপ্যাক্ট ডিজাইনে উচ্চ থ্রাস্ট প্রদান করতে পারে। লোহাবিহীন মোটর চলন্ত কয়েল সমাবেশে আয়রন কোরকে নির্মূল করে, যা কগিং এবং চৌম্বকীয় আকর্ষণ কমাতে পারে। সর্বোত্তম পছন্দটি অ্যাপ্লিকেশনের জোর, মসৃণতা এবং একীকরণের প্রয়োজনীয়তার উপর নির্ভর করে।
ডাইরেক্ট-ড্রাইভ মেকানিজম প্রচলিত স্ক্রু বা বেল্ট ট্রান্সমিশনের সাথে যুক্ত পরিধান দূর করে। যাইহোক, সম্পূর্ণ মোশন সিস্টেমের জন্য এখনও গাইড লুব্রিকেশন, তারের পরিদর্শন, পরিষ্কার, কুলিং-সিস্টেম রক্ষণাবেক্ষণ এবং পর্যায়ক্রমিক কর্মক্ষমতা পরীক্ষা প্রয়োজন হতে পারে।
ত্বরণ, ঘর্ষণ, বাহ্যিক লোড এবং প্রক্রিয়া বল সহ সমগ্র অপারেটিং চক্র জুড়ে প্রয়োজনীয় বল গণনা করুন। তারপর ডিউটি চক্র এবং তাপীয় অবস্থার মূল্যায়ন করুন। নির্বাচিত মোটরটি অবিচ্ছিন্ন প্রয়োজনীয়তার পাশাপাশি সর্বোচ্চ শক্তির চাহিদা পূরণ করতে হবে।
সমুদ্র গতি SMJ, SMUC, SMU-H, এবং SMU রৈখিক মোটর সিরিজ, আধা-বন্ধ SMJE এবং সম্পূর্ণরূপে আবদ্ধ SMJD কনফিগারেশনের সাথে অফার করে। প্রাপ্যতা এবং উপযুক্ততা প্রয়োজনীয় ভ্রমণ, বল, ইনস্টলেশন শর্ত, এবং আবেদন অনুযায়ী প্রস্তুতকারকের সাথে নিশ্চিত করা উচিত।
প্রয়োজনীয় থ্রাস্ট, মুভিং ভর, স্ট্রোকের দৈর্ঘ্য, সর্বোচ্চ গতি, ত্বরণ, অপারেটিং চক্র, ইনস্টলেশনের মাত্রা, পাওয়ার সাপ্লাই, ফিডব্যাক প্রয়োজনীয়তা এবং উদ্দিষ্ট অ্যাপ্লিকেশন প্রদান করুন। প্রাসঙ্গিক অঙ্কন বা বিদ্যমান সরঞ্জামের স্পেসিফিকেশন শেয়ার করাও সরবরাহকারীকে একটি উপযুক্ত কনফিগারেশনের সুপারিশ করতে সাহায্য করতে পারে।
সুনির্দিষ্ট অবস্থান, দ্রুত গতিশীল প্রতিক্রিয়া এবং যান্ত্রিক ট্রান্সমিশন উপাদানগুলির উপর নির্ভরতা হ্রাস করার জন্য প্রস্তুতকারকদের জন্য একটি লিনিয়ার ড্রাইভ মোটর একটি মূল্যবান বিকল্প। এর সুবিধাগুলি সেমিকন্ডাক্টর সরঞ্জাম, সিএনসি মেশিনিং, ব্যাটারি উত্পাদন, ইলেকট্রনিক সমাবেশ এবং স্বয়ংক্রিয় পরিদর্শনে বিশেষভাবে উল্লেখযোগ্য হতে পারে। তবে সফল বাস্তবায়নের জন্য থ্রাস্ট, গতি, তাপ সীমা, প্রতিক্রিয়া এবং যান্ত্রিক একীকরণের যত্নশীল মূল্যায়ন প্রয়োজন।
সমুদ্র গতি একাধিক লিনিয়ার মোটর কনফিগারেশন এবং শিল্প গতি নিয়ন্ত্রণ অ্যাপ্লিকেশনের জন্য প্রযুক্তিগত সহায়তা প্রদান করে। আপনি যদি একটি নতুন মেশিনের নকশা মূল্যায়ন করছেন বা একটি বিদ্যমান গতি অক্ষ আপগ্রেড করছেন, উপলব্ধ বিকল্পগুলি পর্যালোচনা করতে লিনিয়ার ড্রাইভ মোটর পণ্য পৃষ্ঠাটি দেখুন৷ আপনার অপারেটিং প্রয়োজনীয়তা নিয়ে আলোচনা করতে, উপযুক্ত মডেলের তুলনা করতে এবং পণ্যের স্পেসিফিকেশন এবং একটি উদ্ধৃতি পেতে SEA MOTION-এর সাথে যোগাযোগ করুন। আপনার পরবর্তী অটোমেশন প্রকল্পের জন্য একটি উপযোগী সুপারিশ এবং সহায়তার জন্য,আমাদের সাথে যোগাযোগ করুনআজ