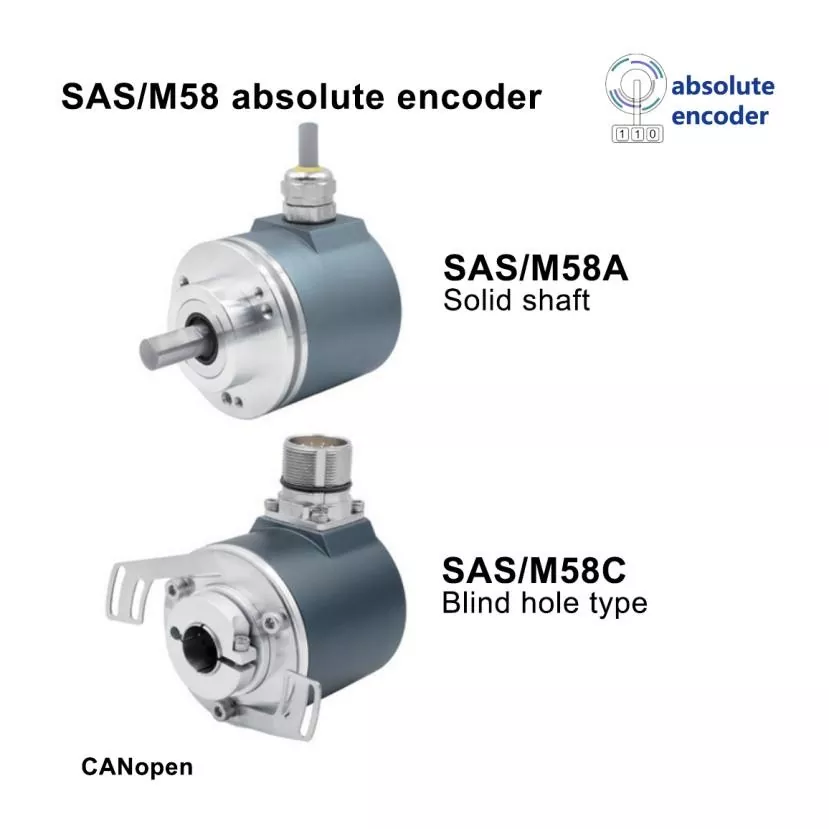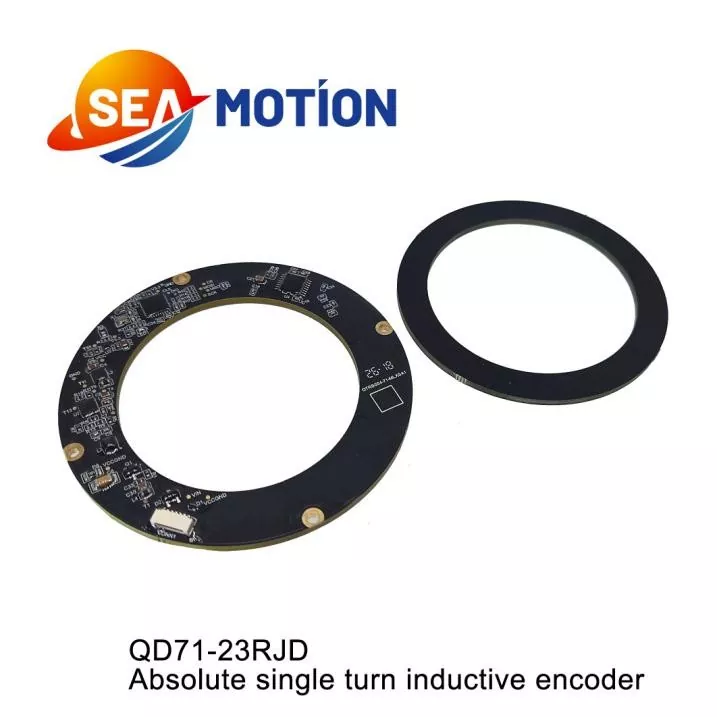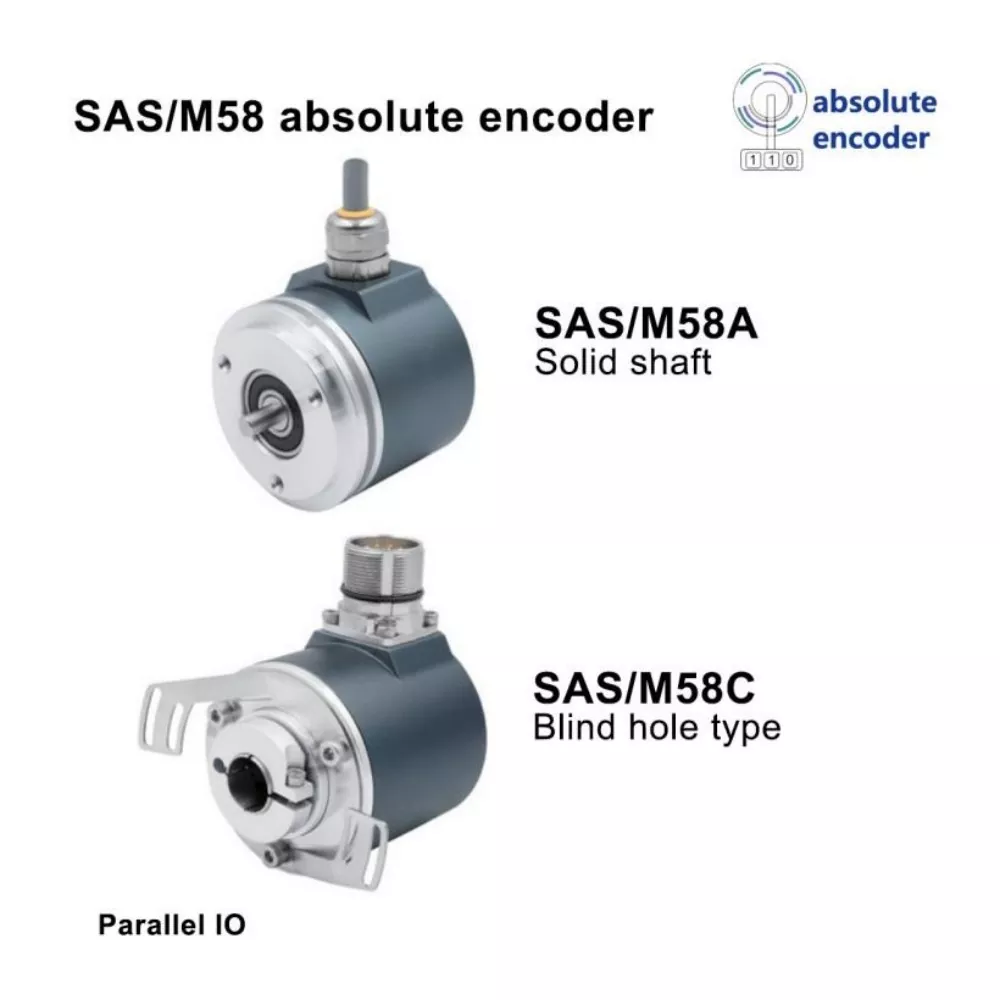
জিংইউঅটোমেশন অ্যাপ্লিকেশনের চাহিদার জন্য উন্নত গতি নিয়ন্ত্রণ সমাধান প্রদান করে। দপরম মাল্টি টার্ন ফটোইলেকট্রিক এনকোডারউচ্চ-রেজোলিউশনের অপটিক্যাল ফিডব্যাক, মাল্টি-টার্ন পজিশন পরিমাপ, এবং প্রকৌশলীদেরকে স্থান-সীমাবদ্ধ সরঞ্জামগুলিতে সুনির্দিষ্ট ঘূর্ণমান অবস্থান অর্জনে সহায়তা করার জন্য একটি কমপ্যাক্ট ডিজাইনকে একত্রিত করে।
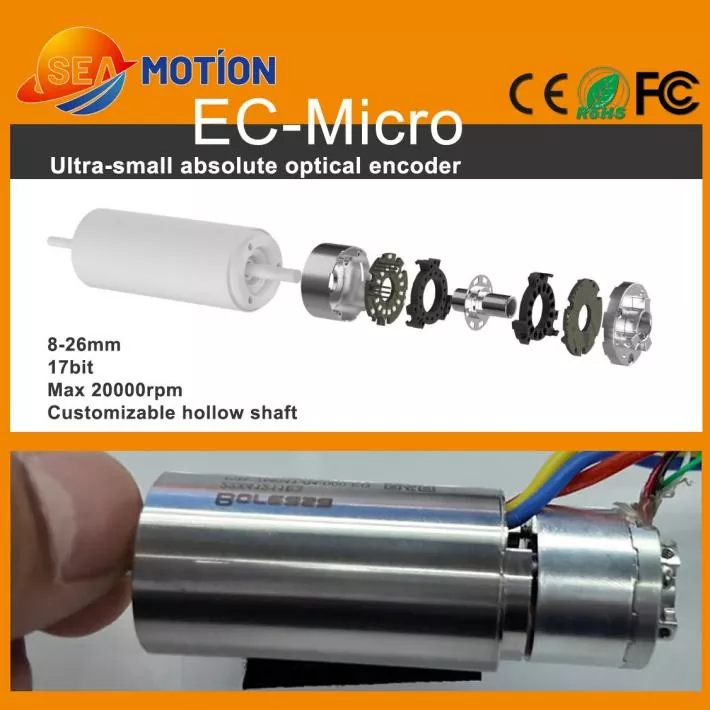
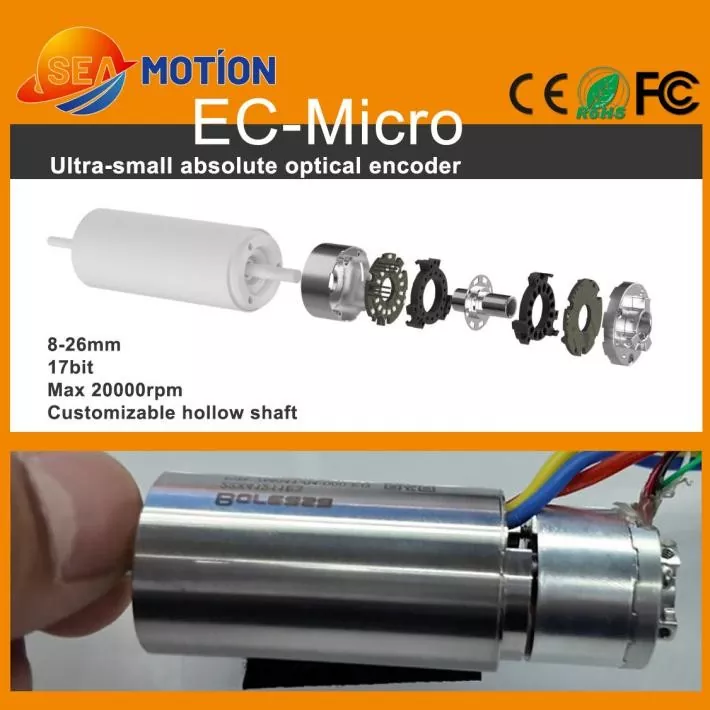
একটি পরম মাল্টি-টার্ন ফটোইলেকট্রিক এনকোডার হল একটি নির্ভুল প্রতিক্রিয়া ডিভাইস যা একটি একক ক্রান্তির মধ্যে কৌণিক অবস্থান এবং একটি ঘূর্ণায়মান শ্যাফ্ট দ্বারা সম্পন্ন হওয়া বিপ্লবের সংখ্যা উভয়ই পরিমাপ করে। পরম অবস্থান এনকোডিংয়ের সাথে অপটিক্যাল সেন্সিংকে একত্রিত করে, এটি ক্ষুদ্র সার্ভো মোটর, রোবোটিক হাত এবং উন্নত অটোমেশন সিস্টেমে সঠিক গতি পর্যবেক্ষণ সমর্থন করে। Jingyue-এর মোশন কন্ট্রোল সাপ্লাই চেইনের সাথে যুক্ত EC-Micro সিরিজটি 8-26 মিমি, 17-বিট রেজোলিউশন, RS485 কমিউনিকেশন, এবং 20,000 RPM এর সর্বোচ্চ অনুমোদিত গতির বাইরের ব্যাস পরিসীমা প্রদান করে। এই নিবন্ধটি ইঞ্জিনিয়ারদের তাদের গতি নিয়ন্ত্রণের প্রয়োজনীয়তার জন্য একটি উপযুক্ত এনকোডার সনাক্ত করতে সহায়তা করার জন্য এর অপারেটিং নীতি, প্রযুক্তিগত বৈশিষ্ট্য, অ্যাপ্লিকেশন সুবিধা এবং নির্বাচনের বিবেচনার ব্যাখ্যা করে।
সূচিপত্র
- একটি পরম মাল্টি টার্ন ফটোইলেকট্রিক এনকোডার কি?
- এনকোডার কিভাবে কাজ করে?
- মূল প্রযুক্তিগত বিশেষ উল্লেখ
- যথার্থ গতি নিয়ন্ত্রণের জন্য প্রধান সুবিধা
- শিল্প অ্যাপ্লিকেশন এবং ব্যবহারের ক্ষেত্রে
- কিভাবে ডান এনকোডার নির্বাচন করবেন
- ইনস্টলেশন এবং ইন্টিগ্রেশন বিবেচনা
- প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
- উপসংহার: সঠিক গতি প্রতিক্রিয়া সমাধান খুঁজুন
একটি পরম মাল্টি টার্ন ফটোইলেকট্রিক এনকোডার কি?
একটি পরম মাল্টি-টার্ন ফটোইলেকট্রিক এনকোডার হল একটি অপটিক্যাল পজিশন সেন্সর যা একাধিক বিপ্লব জুড়ে শ্যাফ্ট ঘূর্ণন পরিমাপ করার জন্য ডিজাইন করা হয়েছে। একটি বর্ধিত এনকোডারের বিপরীতে, যা প্রাথমিকভাবে ডালের মাধ্যমে অবস্থানের পরিবর্তনের রিপোর্ট করে, একটি পরম এনকোডার একটি নির্দিষ্ট কৌণিক অবস্থানে একটি ডিজিটাল অবস্থানের মান নির্ধারণ করে। একটি মাল্টি-টার্ন মডেল তার সমর্থিত পরিমাপের সীমার মধ্যে সম্পূর্ণ ঘূর্ণনের সংখ্যাও উপস্থাপন করে।
এই সংমিশ্রণটি এনকোডারটিকে বিশেষভাবে উপযোগী করে তোলে যখন একটি রেফারেন্স পয়েন্ট থেকে চলাচল গণনার উপর নির্ভর না করে একটি মেশিনকে তার অবস্থান সঠিকভাবে সনাক্ত করতে হবে। নিয়ামক পজিশনিং, সিঙ্ক্রোনাইজেশন এবং ক্লোজড-লুপ মোশন কন্ট্রোল সমর্থন করতে রিপোর্ট করা অবস্থান ব্যবহার করতে পারে।
EC-মাইক্রো সিরিজটি কমপ্যাক্ট ইনস্টলেশনের জন্য ডিজাইন করা হয়েছে যেখানে প্রচলিত ফিডব্যাক ডিভাইসগুলি খুব বেশি জায়গা দখল করতে পারে। এর ছোট ফর্ম ফ্যাক্টর এবং কাস্টমাইজযোগ্য ঠালা-শাফ্ট কাঠামো ইঞ্জিনিয়ারদের ক্ষুদ্র মোটর এবং ঘনভাবে সাজানো যান্ত্রিক সমাবেশগুলিতে অবস্থান প্রতিক্রিয়া সংহত করতে সহায়তা করে।
অতিরিক্ত পণ্য তথ্যের জন্য, পরম মাল্টি টার্ন ফটোইলেকট্রিক এনকোডার পণ্য পৃষ্ঠা দেখুন।
এনকোডার কিভাবে কাজ করে?
একটি ফটোইলেকট্রিক এনকোডার একটি কোডেড ডিস্ক বা অপটিক্যাল প্যাটার্নের আপেক্ষিক অবস্থানে পরিবর্তন সনাক্ত করতে অপটিক্যাল উপাদান ব্যবহার করে। শ্যাফ্টটি ঘোরার সাথে সাথে অপটিক্যাল সেন্সিং সিস্টেম প্যাটার্নটি পড়ে এবং সনাক্ত করা তথ্যকে বৈদ্যুতিক সংকেতে রূপান্তর করে। অভ্যন্তরীণ প্রক্রিয়াকরণ ইলেকট্রনিক্স তারপর সংযুক্ত নিয়ামক জন্য ডিজিটাল অবস্থান তথ্য উত্পাদন.
একটি মাল্টি-টার্ন পরম এনকোডারে, রিপোর্ট করা তথ্য দুটি গুরুত্বপূর্ণ উপাদান অন্তর্ভুক্ত করে:
- একক পালা অবস্থান:একটি সম্পূর্ণ বিপ্লবের মধ্যে খাদের কৌণিক অবস্থান সনাক্ত করে।
- মাল্টি-টার্ন পজিশন:এনকোডারের নির্দিষ্ট পরিমাপের সীমার মধ্যে জমাকৃত সংখ্যার বিপ্লবের প্রতিনিধিত্ব করে।
এই মানগুলি মোশন কন্ট্রোলারকে একটি বৃহত্তর অপারেটিং পরিসীমা জুড়ে শ্যাফ্ট অবস্থান ব্যাখ্যা করার অনুমতি দেয়। টার্নের তথ্য ধরে রাখতে বা পুনরুদ্ধার করতে ব্যবহৃত সঠিক পদ্ধতিটি এনকোডারের অভ্যন্তরীণ আর্কিটেকচার এবং পণ্যের নকশার উপর নির্ভর করে। প্রতিটি মাল্টি-টার্ন এনকোডার একইভাবে কাজ করে এমন অনুমান না করে প্রকৌশলীদের পাওয়ার বাধার পরে নির্দিষ্ট আচরণ নিশ্চিত করা উচিত।
অপটিক্যাল সেন্সিং এমন পরিবেশেও সুবিধা দিতে পারে যেখানে চৌম্বকীয় হস্তক্ষেপ অন্যান্য সেন্সিং প্রযুক্তিকে প্রভাবিত করে। যাইহোক, সামগ্রিক কর্মক্ষমতা এখনও ইনস্টলেশন গুণমান, বৈদ্যুতিক শব্দ ব্যবস্থাপনা, যান্ত্রিক প্রান্তিককরণ, এবং এনকোডারের নির্দিষ্ট অপারেটিং অবস্থার উপর নির্ভর করে।
EC-মাইক্রো সিরিজের মূল প্রযুক্তিগত বৈশিষ্ট্য
সংগ্রহের আগে প্রযুক্তিগত পরামিতিগুলির মূল্যায়ন ইঞ্জিনিয়ারদের যান্ত্রিক সামঞ্জস্য, যোগাযোগের প্রয়োজনীয়তা এবং প্রত্যাশিত অবস্থানের কার্যকারিতা যাচাই করতে সহায়তা করে। ইসি-মাইক্রো ক্ষুদ্রাকৃতির পরম মাল্টি-টার্ন ফটোইলেকট্রিক এনকোডারের জন্য নিম্নলিখিত বৈশিষ্ট্যগুলি প্রকাশিত হয়েছে।
| প্যারামিটার | স্পেসিফিকেশন | ইঞ্জিনিয়ারিং বিবেচনা |
|---|---|---|
| বাইরের ব্যাস | 8-26 মিমি | কম্প্যাক্ট সরঞ্জাম লেআউট সমর্থন করে |
| রেফারেন্স মাত্রা | Ø19 মিমি × 14.5 মিমি | নির্বাচিত কনফিগারেশন নিশ্চিত করুন |
| রেজোলিউশন | 17 বিট | সূক্ষ্ম অবস্থান পরিমাপ প্রদান করে |
| আউটপুট ইন্টারফেস | RS485 | প্রোটোকল এবং নিয়ামক সামঞ্জস্য যাচাই করুন |
| বড হার | 2.5 এমবিপিএস | সমর্থিত যোগাযোগ সেটিংস নিশ্চিত করুন |
| মাল্টি-টার্ন পরিসীমা | 17-বিট রেজোলিউশনে 24 বিট; 23-বিট রেজোলিউশনে 16 বিট | প্রয়োজনীয় কনফিগারেশন নিশ্চিত করুন |
| সর্বাধিক অনুমোদিত গতি | 20,000 RPM | যান্ত্রিক এবং বৈদ্যুতিক সীমা পর্যবেক্ষণ করুন |
| সরবরাহ ভোল্টেজ | DC 5 V ±5% | একটি সামঞ্জস্যপূর্ণ পাওয়ার সাপ্লাই প্রদান করুন |
| হাউজিং উপাদান | অ্যালুমিনিয়াম | মাউন্টিং এবং তাপীয় অবস্থা বিবেচনা করুন |
| সুরক্ষা রেটিং | ইনস্টলেশনের পরে IP40 | ধুলো এবং আর্দ্রতা এক্সপোজার মূল্যায়ন |
| অপারেটিং তাপমাত্রা | -20°C থেকে +85°C | প্রকৃত সরঞ্জাম পরিবেশ পরীক্ষা করুন |
| বৈদ্যুতিক সংযোগ | 5-পিন পিসিবি সোল্ডারিং ইন্টারফেস | পিসিবি লেআউট এবং তারের প্রক্রিয়ার পরিকল্পনা করুন |
গুরুত্বপূর্ণ স্পেসিফিকেশন নোট:প্রকাশিত পণ্যের তথ্য বিভিন্ন রেজোলিউশন কনফিগারেশনের জন্য বিভিন্ন মাল্টি-টার্ন রেঞ্জ তালিকাভুক্ত করে। একটি নকশা চূড়ান্ত করার আগে সরবরাহকারীর সাথে প্রয়োজনীয় মডেল, যোগাযোগের বিশদ, যান্ত্রিক মাত্রা এবং প্রযোজ্য নির্ভুলতার বৈশিষ্ট্যগুলি নিশ্চিত করুন৷
যথার্থ গতি নিয়ন্ত্রণের জন্য প্রধান সুবিধা
1. স্থান-সীমাবদ্ধ সরঞ্জামের জন্য কম্প্যাক্ট ডিজাইন
আধুনিক রোবোটিক্স এবং নির্ভুল যন্ত্রপাতিতে ক্ষুদ্রকরণ একটি বড় চ্যালেঞ্জ। EC-মাইক্রো সিরিজটি 8 মিমি থেকে 26 মিমি পর্যন্ত বাইরের ব্যাস অফার করে, যা ডিজাইনারদের কমপ্যাক্ট মোটর অ্যাসেম্বলিতে অবস্থান প্রতিক্রিয়া অন্তর্ভুক্ত করতে সহায়তা করে। এর ফাঁপা কাঠামো যান্ত্রিক একীকরণকেও সমর্থন করতে পারে যেখানে নির্বাচিত কনফিগারেশনের সাপেক্ষে একটি খাদ বা কেন্দ্রীয় উত্তরণ অবশ্যই উপলব্ধ থাকতে হবে।
2. উচ্চ-রেজোলিউশন অবস্থান প্রতিক্রিয়া
তালিকাভুক্ত 17-বিট রেজোলিউশন সূক্ষ্ম কৌণিক অবস্থান উপস্থাপনা সমর্থন করে। উচ্চতর রেজোলিউশন একটি নিয়ামককে ছোট অবস্থানের পরিবর্তনগুলি সনাক্ত করতে সাহায্য করতে পারে, তবে এটি স্বয়ংক্রিয়ভাবে সমতুল্য সিস্টেম নির্ভুলতার গ্যারান্টি দেয় না। এনকোডার নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, শ্যাফ্ট কাপলিং, যান্ত্রিক ব্যাকল্যাশ এবং নিয়ন্ত্রণ-লুপ কর্মক্ষমতাও বিবেচনা করা আবশ্যক।
3. মাল্টি-টার্ন পজিশন পরিমাপ
একক-পালা প্রতিক্রিয়া একটি বিপ্লবের মধ্যে কৌণিক অবস্থান চিহ্নিত করে, যখন বহু-পালা প্রতিক্রিয়া একাধিক ঘূর্ণন জুড়ে অবস্থান পরিমাপকে প্রসারিত করে। এটি এমন মেকানিজমগুলিতে কার্যকর যেখানে শ্যাফ্ট আন্দোলন বেশ কয়েকটি বিপ্লবের মাধ্যমে চলতে থাকে এবং নিয়ামকের কৌণিক এবং পালা উভয় তথ্যের প্রয়োজন হয়।
4. উচ্চ গতির অপারেশন
প্রকাশিত সর্বাধিক অনুমোদিত গতি 20,000 RPM সহ, এনকোডারটি উচ্চ-গতির ঘূর্ণনশীল প্রতিক্রিয়া প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য তৈরি। প্রকৃত অপারেটিং সীমাটি অবশ্যই মোটর, কাপলিং, মাউন্টিং ব্যবস্থা, যোগাযোগ চক্র এবং অবস্থানের ডেটা প্রক্রিয়া করার নিয়ামকের ক্ষমতার জন্যও হিসাব করতে হবে।
5. হস্তক্ষেপ ব্যবস্থাপনার জন্য অপটিক্যাল সেন্সিং
ফটোইলেকট্রিক সেন্সিং চৌম্বক ক্ষেত্র পরিমাপের পরিবর্তে অপটিক্যাল সনাক্তকরণের উপর নির্ভর করে। এটি এমন সিস্টেমে সুবিধাজনক হতে পারে যেখানে চৌম্বকীয় হস্তক্ষেপ একটি উদ্বেগের বিষয়। তবুও, অপটিক্যাল এনকোডারগুলির এখনও উপযুক্ত বৈদ্যুতিক শিল্ডিং, গ্রাউন্ডিং, যান্ত্রিক সুরক্ষা এবং ইনস্টলেশন অনুশীলনের প্রয়োজন।
শিল্প অ্যাপ্লিকেশন এবং ব্যবহারের ক্ষেত্রে
ক্ষুদ্র মাত্রা এবং পরম মাল্টি-টার্ন ফিডব্যাকের সংমিশ্রণ এই এনকোডারটিকে বেশ কয়েকটি উন্নত গতি নিয়ন্ত্রণ অ্যাপ্লিকেশনের সাথে প্রাসঙ্গিক করে তোলে।
কোরলেস মোটর এবং মিনিয়েচার সার্ভো সিস্টেম
কোরলেস মোটরগুলি এমন অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয় যা কম জড়তা, কমপ্যাক্ট নির্মাণ এবং প্রতিক্রিয়াশীল গতিকে অগ্রাধিকার দেয়। একটি ক্ষুদ্রাকৃতির এনকোডার মূল্যবান ইনস্টলেশন স্থান সংরক্ষণ করার সময় শ্যাফ্ট অবস্থানের প্রতিক্রিয়া প্রদান করতে পারে। ইঞ্জিনিয়ারদের এনকোডারের শ্যাফ্ট ইন্টারফেস, গতির রেটিং এবং মোটর সমাবেশের সাথে যোগাযোগের প্রয়োজনীয়তার সাথে মিলিত হওয়া উচিত।
রোবোটিক দক্ষ হাত
রোবোটিক হাতে একাধিক কমপ্যাক্ট জয়েন্ট রয়েছে যা আঙুলের নড়াচড়ার সমন্বয় করতে হবে এবং পরিবর্তনের আদেশে সাড়া দিতে হবে। নিখুঁত অবস্থানের প্রতিক্রিয়া নিয়ামককে যৌথ অবস্থান নির্ধারণ করতে এবং পুনরাবৃত্তিযোগ্য আন্দোলন উন্নত করতে সহায়তা করতে পারে। চূড়ান্ত ফলাফল সম্পূর্ণ সেন্সিং, যান্ত্রিক, এবং নিয়ন্ত্রণ আর্কিটেকচার উপর নির্ভর করে।
জেডআর মডিউল এবং কমপ্যাক্ট মোশন মেকানিজম
ZR মডিউল এবং অন্যান্য নির্ভুলতা প্রক্রিয়া প্রায়শই একটি সীমিত ইনস্টলেশন স্পেসে ঘূর্ণমান এবং রৈখিক আন্দোলনকে একীভূত করে। একটি কমপ্যাক্ট এনকোডার মোটর বা ট্রান্সমিশন সমাবেশে ঘূর্ণমান প্রতিক্রিয়া সমর্থন করতে পারে, যা নিয়ন্ত্রণ ব্যবস্থাকে মেশিনের অপারেটিং প্রয়োজনীয়তা অনুসারে গতি সমন্বয় করতে সহায়তা করে।
অন্যান্য সম্ভাব্য অ্যাপ্লিকেশন
- ক্ষুদ্র শিল্প অটোমেশন সরঞ্জাম।
- যথার্থ পজিশনিং মেকানিজম।
- কমপ্যাক্ট রোবোটিক জয়েন্ট এবং অ্যাকুয়েটর।
- ছোট ডিসি সার্ভো মোটর সমাবেশ।
- মাল্টি-টার্ন ঘূর্ণমান প্রতিক্রিয়া প্রয়োজন বিশেষ সরঞ্জাম.
উপলব্ধ ফিডব্যাক প্রযুক্তিগুলির একটি বিস্তৃত দৃশ্যের জন্য, প্রকৌশলীরা ফটোইলেকট্রিক এনকোডার পণ্য বিভাগটিও অন্বেষণ করতে পারেন।
কিভাবে ডান এনকোডার নির্বাচন করবেন
একটি এনকোডার বেছে নেওয়ার জন্য রেজোলিউশন বা সর্বোচ্চ গতির তুলনা করার চেয়ে বেশি প্রয়োজন। একটি নির্ভরযোগ্য নির্বাচন প্রক্রিয়া যান্ত্রিক নকশা এবং নিয়ন্ত্রণ ব্যবস্থার কার্যকরী প্রয়োজনীয়তা দিয়ে শুরু হয়।
- পরিমাপ পরিসীমা সংজ্ঞায়িত করুন।প্রতি বিপ্লবের জন্য প্রয়োজনীয় কৌণিক রেজোলিউশন এবং পরিমাপ করা আবশ্যক বিপ্লবের মোট সংখ্যা নির্ধারণ করুন।
- নির্ভুলতা প্রয়োজনীয়তা নিশ্চিত করুন.রেজোলিউশন, পরম নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা এবং অনুমতিযোগ্য অবস্থান ত্রুটির মধ্যে পার্থক্য করুন।
- যান্ত্রিক মাত্রা পরীক্ষা করুন।বাইরের ব্যাস, সামগ্রিক উচ্চতা, খাদের ব্যাস, ঠালা-বোরের মাত্রা, মাউন্টিং স্ক্রু এবং অনুমোদিত শ্যাফ্ট স্থানচ্যুতি যাচাই করুন।
- যোগাযোগের সামঞ্জস্যতা যাচাই করুন।RS485 ইন্টারফেস, সমর্থিত যোগাযোগ প্রোটোকল, বড রেট, ডেটা ফরম্যাট এবং কন্ট্রোলার কনফিগারেশন নিশ্চিত করুন।
- বৈদ্যুতিক প্রয়োজনীয়তা মূল্যায়ন.সরবরাহের ভোল্টেজ, বর্তমান খরচ, সংযোগকারীর নকশা, PCB পদচিহ্ন এবং বৈদ্যুতিক শব্দের অবস্থা পরীক্ষা করুন।
- অপারেটিং শর্ত পর্যালোচনা করুন.অ্যাপ্লিকেশনের সাথে অপারেটিং তাপমাত্রা, সুরক্ষা রেটিং, ঘূর্ণন গতি এবং ইনস্টলেশন পরিবেশের সাথে মেলে।
- শক্তি-ক্ষতি আচরণ নিশ্চিত করুন.বিদ্যুত বাধার সময় নির্বাচিত মডেলটি কীভাবে মাল্টি-টার্ন তথ্য পরিচালনা করে তা নির্ধারণ করুন এবং পুনরায় চালু করুন।
যখন অ্যাপ্লিকেশনটির জন্য একটি ভিন্ন পরিমাপ প্রযুক্তির প্রয়োজন হয়, তখন একটি পরম একক-টার্ন ফটোইলেকট্রিক এনকোডার বা একটি পরম প্রবর্তক এনকোডারের সাথে নকশার তুলনা করুন। এই বিকল্পগুলি বিভিন্ন প্রতিক্রিয়া প্রয়োজনীয়তা পরিবেশন করে এবং প্রকৃত সিস্টেম ডিজাইনের বিরুদ্ধে মূল্যায়ন করা উচিত।
ইনস্টলেশন এবং ইন্টিগ্রেশন বিবেচনা
এমনকি একটি উচ্চ-রেজোলিউশন এনকোডার দুর্বল যান্ত্রিক ইনস্টলেশন বা একটি বেমানান নিয়ামকের জন্য ক্ষতিপূরণ দিতে পারে না। একটি স্ট্রাকচার্ড ইন্টিগ্রেশন প্রক্রিয়া সেন্সরকে রক্ষা করতে এবং গতি প্রতিক্রিয়ার সামঞ্জস্য উন্নত করতে সাহায্য করে।
- যান্ত্রিক প্রান্তিককরণ:এনকোডার শ্যাফট এবং মোটর শ্যাফ্ট সঠিকভাবে সারিবদ্ধ রাখুন এবং নির্দিষ্ট রেডিয়াল এবং অক্ষীয় স্থানচ্যুতি সীমার মধ্যে রাখুন।
- নিরাপদ মাউন্টিং:প্রস্তাবিত মাউন্টিং পদ্ধতি ব্যবহার করুন এবং হাউজিং বা PCB সংযোগে অতিরিক্ত বল এড়ান।
- পাওয়ার গুণমান:নির্দিষ্ট সরবরাহ ভোল্টেজ বজায় রাখুন এবং উপযুক্ত গ্রাউন্ডিং এবং শব্দ-নিয়ন্ত্রণ অনুশীলনগুলি ব্যবহার করুন।
- যোগাযোগ পরীক্ষা:ডেটা ফরম্যাট, বড রেট, রেসপন্স টাইমিং এবং কন্ট্রোলার-সাইড এরর হ্যান্ডলিং যাচাই করুন।
- অবস্থানের বৈধতা:কমিশনিংয়ের সময় এবং প্রতিনিধি অপারেটিং অবস্থা জুড়ে একটি উপযুক্ত রেফারেন্সের বিরুদ্ধে রিপোর্ট করা অবস্থানের তুলনা করুন।
- পরিবেশ সুরক্ষা:প্রকাশিত IP40 সুরক্ষা রেটিংয়ের জন্য অ্যাকাউন্ট করুন এবং অ্যাপ্লিকেশনটির প্রয়োজন হলে অতিরিক্ত ঘের সুরক্ষা প্রদান করুন।
একটি নতুন ডিজাইনের জন্য, পরীক্ষার স্টার্টআপ, স্বাভাবিক অপারেশন, দিক পরিবর্তন, সর্বাধিক প্রত্যাশিত গতি এবং পাওয়ার বাধার পরে পুনরুদ্ধার করা উচিত। এই চেকগুলি সরঞ্জামগুলি উত্পাদনে প্রবেশ করার আগে ইন্টিগ্রেশন সমস্যাগুলি সনাক্ত করতে সহায়তা করে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
1. একটি পরম মাল্টি-টার্ন এনকোডার এবং একটি ইনক্রিমেন্টাল এনকোডারের মধ্যে প্রধান পার্থক্য কী?
একটি পরম মাল্টি-টার্ন এনকোডার একটি কোডেড অবস্থানের রিপোর্ট করে যাতে কৌণিক অবস্থান এবং তার নির্দিষ্ট সীমার মধ্যে মোড়ের তথ্য অন্তর্ভুক্ত থাকে। একটি ক্রমবর্ধমান এনকোডার সংকেত পরিবর্তনের মাধ্যমে আন্দোলনের প্রতিবেদন করে এবং সাধারণভাবে পরম অবস্থান স্থাপনের জন্য একটি রেফারেন্স বা একটি নির্ভরযোগ্য গণনা কৌশল প্রয়োজন। সবচেয়ে উপযুক্ত পছন্দটি অ্যাপ্লিকেশনটির স্টার্টআপ আচরণ, অবস্থানের প্রয়োজনীয়তা এবং নিয়ামক নকশার উপর নির্ভর করে।
2. ইসি-মাইক্রো পরম মাল্টি-টার্ন ফটোইলেকট্রিক এনকোডার কোন রেজোলিউশন সমর্থন করে?
প্রকাশিত ইসি-মাইক্রো স্পেসিফিকেশনে একটি 17-বিট রেজোলিউশন কনফিগারেশন অন্তর্ভুক্ত। পণ্যের তথ্য একটি ভিন্ন মাল্টি-টার্ন রেঞ্জের সাথে যুক্ত একটি 23-বিট কনফিগারেশনও তালিকাভুক্ত করে। কেনার আগে সুনির্দিষ্ট মডেল এবং কনফিগারেশন নিশ্চিত করুন এবং মনে রাখবেন যে রেজোলিউশনটি পরম নির্ভুলতার মতো নয়।
3. এই এনকোডার কি উচ্চ ঘূর্ণন গতিতে কাজ করতে পারে?
প্রকাশিত সর্বাধিক অনুমোদিত গতি হল 20,000 RPM৷ প্রকৃত অপারেটিং কর্মক্ষমতা যান্ত্রিক সমাবেশ, মাউন্টিং সহনশীলতা, বৈদ্যুতিক ইন্টারফেস এবং কন্ট্রোলারের উপর নির্ভর করে। প্রকৌশলীদের উদ্দেশ্য অপারেটিং অবস্থার অধীনে সম্পূর্ণ সিস্টেম যাচাই করা উচিত।
4. ক্ষুদ্রাকৃতির মাল্টি-টার্ন ফটোইলেকট্রিক এনকোডার থেকে কোন অ্যাপ্লিকেশনগুলি সবচেয়ে বেশি উপকৃত হয়?
সাধারণ অ্যাপ্লিকেশনগুলির মধ্যে রয়েছে কোরলেস মোটর, রোবোটিক দক্ষ হাত, জেডআর মডিউল, ক্ষুদ্র সার্ভো সিস্টেম এবং কমপ্যাক্ট অটোমেশন সরঞ্জাম। এই সিস্টেমগুলি উপকৃত হতে পারে যখন ইনস্টলেশন স্থান সীমিত হয় কিন্তু সঠিক ঘূর্ণমান অবস্থানের প্রতিক্রিয়া অপরিহার্য থাকে।
5. অর্ডার করার আগে ক্রেতাদের কি নিশ্চিত করা উচিত?
ক্রেতাদের রেজোলিউশন, মাল্টি-টার্ন রেঞ্জ, যোগাযোগ প্রোটোকল, মাত্রা, শ্যাফ্ট সামঞ্জস্য, অপারেটিং গতি, সরবরাহ ভোল্টেজ, সুরক্ষা রেটিং, অপারেটিং তাপমাত্রা এবং পাওয়ার-লস আচরণ নিশ্চিত করা উচিত। মোটর মডেল, ইনস্টলেশন অঙ্কন, এবং কন্ট্রোলার স্পেসিফিকেশন প্রদান সরবরাহকারীকে একটি সামঞ্জস্যপূর্ণ কনফিগারেশন সুপারিশ করতে সাহায্য করতে পারে।
উপসংহার: সঠিক গতি প্রতিক্রিয়া সমাধান খুঁজুন
একটি পরম মাল্টি টার্ন ফটোইলেকট্রিক এনকোডার কমপ্যাক্ট, উচ্চ-পারফরম্যান্স মোশন কন্ট্রোল সিস্টেমে সুনির্দিষ্ট ঘূর্ণমান প্রতিক্রিয়া সমর্থন করতে পারে। এর অপটিক্যাল সেন্সিং, মাল্টি-টার্ন পরিমাপ, উচ্চ-রেজোলিউশন আউটপুট এবং ক্ষুদ্রাকৃতির নির্মাণের সমন্বয় এটিকে রোবোটিক্স, কোরলেস মোটর, এবং স্থান-সীমাবদ্ধ অটোমেশন সরঞ্জামগুলির জন্য একটি প্রাসঙ্গিক বিকল্প করে তোলে। সফল বাস্তবায়ন, তবে, সঠিক কনফিগারেশন নির্বাচন এবং সম্পূর্ণ যান্ত্রিক এবং বৈদ্যুতিক সিস্টেম বৈধ করার উপর নির্ভর করে।
জিংইউ-এর মোশন কন্ট্রোল সলিউশনগুলি উন্নত অটোমেশন অ্যাপ্লিকেশন জুড়ে ইন্টিগ্রেশনের চাহিদা পূরণের জন্য ডিজাইন করা হয়েছে। আপনি যদি একটি নতুন প্রকল্পের জন্য একটি ক্ষুদ্রাকৃতির এনকোডার মূল্যায়ন করছেন বা একটি বিদ্যমান গতি নিয়ন্ত্রণ ব্যবস্থা আপগ্রেড করছেন, পণ্যের বৈশিষ্ট্যগুলি পর্যালোচনা করুন এবংআমাদের সাথে যোগাযোগ করুনআপনার রেজোলিউশন, খাদ মাত্রা, যোগাযোগ ইন্টারফেস, এবং কাস্টমাইজেশন প্রয়োজনীয়তা নিয়ে আলোচনা করতে। আপনার সরঞ্জামের জন্য একটি উপযুক্ত এনকোডার সমাধান সনাক্ত করতে সাহায্য করার জন্য আপনার অ্যাপ্লিকেশনের বিশদ বিবরণ শেয়ার করুন।