যেহেতু রোবোটিক হাতগুলি সূক্ষ্ম ম্যানিপুলেশন এবং মানুষের মতো নড়াচড়া করতে ক্রমবর্ধমানভাবে সক্ষম হয়ে উঠছে, সঠিক গতি এবং নির্ভরযোগ্য বল প্রতিক্রিয়া অর্জনের জন্য সঠিক জয়েন্ট অ্যাকচুয়েটর নির্বাচন করা অপরিহার্য।সমুদ্র গতিউন্নত গতি নিয়ন্ত্রণ সমাধান প্রদান করে, সহদক্ষ হাত যুগ্ম মডিউল, কমপ্যাক্ট রোবোটিক হাত, মাল্টি-ফিঙ্গার গ্রিপার এবং বুদ্ধিমান রোবোটিক সিস্টেমের চাহিদা পূরণের জন্য ডিজাইন করা হয়েছে। এর TS20 সিরিজটি একটি মোটর, রিডিউসার, ডুয়াল এনকোডার এবং একটি অভ্যন্তরীণ সার্ভো ড্রাইভকে একটি ব্যতিক্রমী কমপ্যাক্ট কাঠামোতে সংহত করে, যা প্রকৌশলীদের গতির নির্ভুলতা এবং নিয়ন্ত্রণ নমনীয়তা উন্নত করার সময় সিস্টেম ইন্টিগ্রেশনকে সহজ করতে সহায়তা করে।
একটি দক্ষ হ্যান্ড জয়েন্ট মডিউল হল একটি কমপ্যাক্ট ইন্টিগ্রেটেড অ্যাকচুয়েটর যা রোবোটিক আঙ্গুল এবং যান্ত্রিক জয়েন্টগুলিকে সঠিক, সমন্বিত নড়াচড়া করতে সক্ষম করে। এই নিবন্ধটি এর অপারেটিং নীতি, প্রয়োজনীয় প্রযুক্তিগত বৈশিষ্ট্য, কর্মক্ষমতা সুবিধা, প্রয়োগের পরিস্থিতি এবং নির্বাচনের বিবেচনাগুলি অন্বেষণ করে। উদাহরণ হিসাবে SEA MOTION-এর TS20 সিরিজ ব্যবহার করে, এটি ব্যাখ্যা করে যে কীভাবে একটি 20 মিমি ব্যাসের সমন্বিত জয়েন্ট মডিউল উন্নত রোবোটিক ম্যানিপুলেশন সমর্থন করার জন্য উচ্চ-রেজোলিউশন প্রতিক্রিয়া, কম ব্যাকল্যাশ, প্রতিবন্ধকতা নিয়ন্ত্রণ এবং উচ্চ-গতির RS485 যোগাযোগকে একত্রিত করে।
1. একটি দক্ষ হাত জয়েন্ট মডিউল কি?
2. কিভাবে একটি দক্ষ হাত জয়েন্ট মডিউল কাজ করে?
3. মূল প্রযুক্তিগত বিশেষ উল্লেখ এবং কর্মক্ষমতা তুলনা
4. মূল ডিজাইনের সুবিধাগুলি কী কী?
5. কেন রোবোটিক হাতের জন্য প্রতিবন্ধকতা নিয়ন্ত্রণ গুরুত্বপূর্ণ?
6. রোবোটিক্স এবং অটোমেশন প্রধান অ্যাপ্লিকেশন
7. কিভাবে ডান নিপুণ হাত জয়েন্ট মডিউল চয়ন করুন
8. ইনস্টলেশন এবং রক্ষণাবেক্ষণ বিবেচনা
A দক্ষ হাত যুগ্ম মডিউলএটি একটি সমন্বিত গতি নিয়ন্ত্রণ উপাদান যা বিশেষভাবে রোবোটিক আঙ্গুলের জয়েন্টগুলি এবং অন্যান্য কমপ্যাক্ট রোবোটিক প্রক্রিয়াগুলি চালানোর জন্য ডিজাইন করা হয়েছে। প্রচলিত মোটরগুলির বিপরীতে যার জন্য আলাদা গিয়ারবক্স, এনকোডার এবং বাহ্যিক ড্রাইভ ইলেকট্রনিক্স প্রয়োজন, একটি সমন্বিত যৌথ মডিউল এই অপরিহার্য উপাদানগুলিকে একটি কমপ্যাক্ট সমাবেশে একত্রিত করে।
এই একীকরণ রোবোটিক হাতে বিশেষভাবে গুরুত্বপূর্ণ কারণ উপলব্ধ ইনস্টলেশন স্থান অত্যন্ত সীমিত। প্রতিটি আঙুলে একাধিক স্বাধীনভাবে নিয়ন্ত্রিত জয়েন্ট থাকতে পারে এবং সামগ্রিক সিস্টেমে অবশ্যই কমপ্যাক্ট মাত্রা, কম ওজন, পর্যাপ্ত টর্ক এবং সঠিক প্রতিক্রিয়ার ভারসাম্য বজায় রাখতে হবে।
সমুদ্র গতি TS20 সিরিজ বিভিন্ন সমন্বিত প্রযুক্তির মাধ্যমে এই প্রয়োজনীয়তাগুলিকে সম্বোধন করে:
এই উপাদানগুলিকে একীভূত করার মাধ্যমে, মডিউলটি যান্ত্রিক এবং বৈদ্যুতিক সিস্টেমের নকশাকে সরল করে যখন সুনির্দিষ্ট রোবোটিক ম্যানিপুলেশনের জন্য প্রয়োজনীয় প্রতিক্রিয়ার ক্ষমতা প্রদান করে।
একটি দক্ষ হ্যান্ড জয়েন্ট মডিউলের অপারেটিং নীতিতে সমন্বিত মোটর অপারেশন, যান্ত্রিক সংক্রমণ, এনকোডার প্রতিক্রিয়া এবং বন্ধ-লুপ নিয়ন্ত্রণ জড়িত।
হোস্ট কন্ট্রোলার যখন একটি মোশন কমান্ড পাঠায়, তখন ইন্টিগ্রেটেড ড্রাইভ লক্ষ্য অবস্থান, বেগ, কঠোরতা, স্যাঁতসেঁতে এবং ফিডফরোয়ার্ড টর্ক প্রক্রিয়া করে। মোটরটি তখন ঘূর্ণনশীল আন্দোলন তৈরি করে, যা সংযুক্ত রোবোটিক জয়েন্টটি চালানোর জন্য নির্ভুলতা হ্রাসকারীর মধ্য দিয়ে যায়।
এদিকে, এনকোডার সিস্টেম ক্রমাগত গতির অবস্থা পরিমাপ করে। এই প্রতিক্রিয়া কন্ট্রোলারকে নির্দেশিত আন্দোলনের সাথে প্রকৃত কর্মক্ষমতা তুলনা করতে এবং সেই অনুযায়ী মোটর আউটপুট সামঞ্জস্য করতে দেয়।
TS20 একটি ডুয়াল-এনকোডার আর্কিটেকচার ব্যবহার করে, যেখানে গিয়ার ট্রেনের বিপরীত প্রান্ত থেকে প্রতিক্রিয়া পাওয়া যায়। এই বিন্যাস নিয়ন্ত্রণ ব্যবস্থাকে মোটর-সাইড পরিমাপের উপর একচেটিয়াভাবে নির্ভর না করে আউটপুট-সাইড মুভমেন্ট পর্যবেক্ষণ করতে সাহায্য করে।
এর নিয়ন্ত্রণ প্রক্রিয়াটি নিম্নরূপ সংক্ষিপ্ত করা যেতে পারে:
এই ইন্টিগ্রেটেড আর্কিটেকচার রোবোটিক হাতগুলিকে বিভিন্ন আকার, আকৃতি এবং যান্ত্রিক বৈশিষ্ট্যের বস্তুর সাথে সমন্বিত আন্দোলন এবং নিয়ন্ত্রিত মিথস্ক্রিয়া অর্জনে সহায়তা করে।
টেকনিক্যাল স্পেসিফিকেশন সরাসরি প্রভাবিত করে যে একটি জয়েন্ট অ্যাকচুয়েটর একটি রোবোটিক হাতের যান্ত্রিক এবং নিয়ন্ত্রণের প্রয়োজনীয়তা পূরণ করতে পারে কিনা। SEA MOTION TS20 দুটি কনফিগারেশনে পাওয়া যায়: TS20-50 এবং TS20-100। উভয় মডেল একই যান্ত্রিক খাম ভাগ করে কিন্তু বিভিন্ন টর্ক এবং গতি বৈশিষ্ট্য অফার করে।
| প্রযুক্তিগত পরামিতি | TS20-50 | TS20-100 |
|---|---|---|
| গিয়ার অনুপাত | 50:1 | 100:1 |
| রেট টর্ক | 0.7 N·m | 1.5 N·m |
| পিক টর্ক | 2 N·m | 4 N·m |
| পিক টর্কের সময়কাল | 300 ms | 300 ms |
| সর্বোচ্চ নো-লোড গতি | 31.4 rad/s | 15.7 rad/s |
| ব্যাকল্যাশ | 20 আর্ক-সেকেন্ডের নিচে | 20 আর্ক-সেকেন্ডের নিচে |
| এনকোডার | ডুয়াল 24-বিট | ডুয়াল 24-বিট |
| মাত্রা | Ø20 × 35 মিমি | Ø20 × 35 মিমি |
| ফাঁপা বোর | Ø1.7 মিমি | Ø1.7 মিমি |
| ওজন | 35 গ্রাম | 35 গ্রাম |
| রেটেড ভোল্টেজ | 24 ভিডিসি | 24 ভিডিসি |
| যোগাযোগ | RS485 | RS485 |
| ব্যাক-ড্রাইভযোগ্য | হ্যাঁ | হ্যাঁ |
যান্ত্রিক কর্মক্ষমতা ছাড়াও, TS20 একটি উন্নত যোগাযোগ এবং নিয়ন্ত্রণ ইন্টারফেস অন্তর্ভুক্ত করে:
এই বৈশিষ্ট্যগুলি মডিউলটিকে এমন অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত করে তোলে যার জন্য কমপ্যাক্ট যান্ত্রিক একীকরণ, উচ্চ-রেজোলিউশন প্রতিক্রিয়া এবং প্রতিক্রিয়াশীল গতি নিয়ন্ত্রণের প্রয়োজন হয়।
একটি উপযুক্ত দক্ষ হাতের জয়েন্ট মডিউল বেছে নেওয়ার সাথে রেট করা টর্ক এবং মোটর গতির তুলনা করার চেয়ে আরও বেশি কিছু জড়িত। যান্ত্রিক মাত্রা, ফিডব্যাক আর্কিটেকচার, নিয়ন্ত্রণ নমনীয়তা, এবং একীকরণ জটিলতা সামগ্রিক রোবোটিক সিস্টেম কর্মক্ষমতা প্রভাবিত করে।
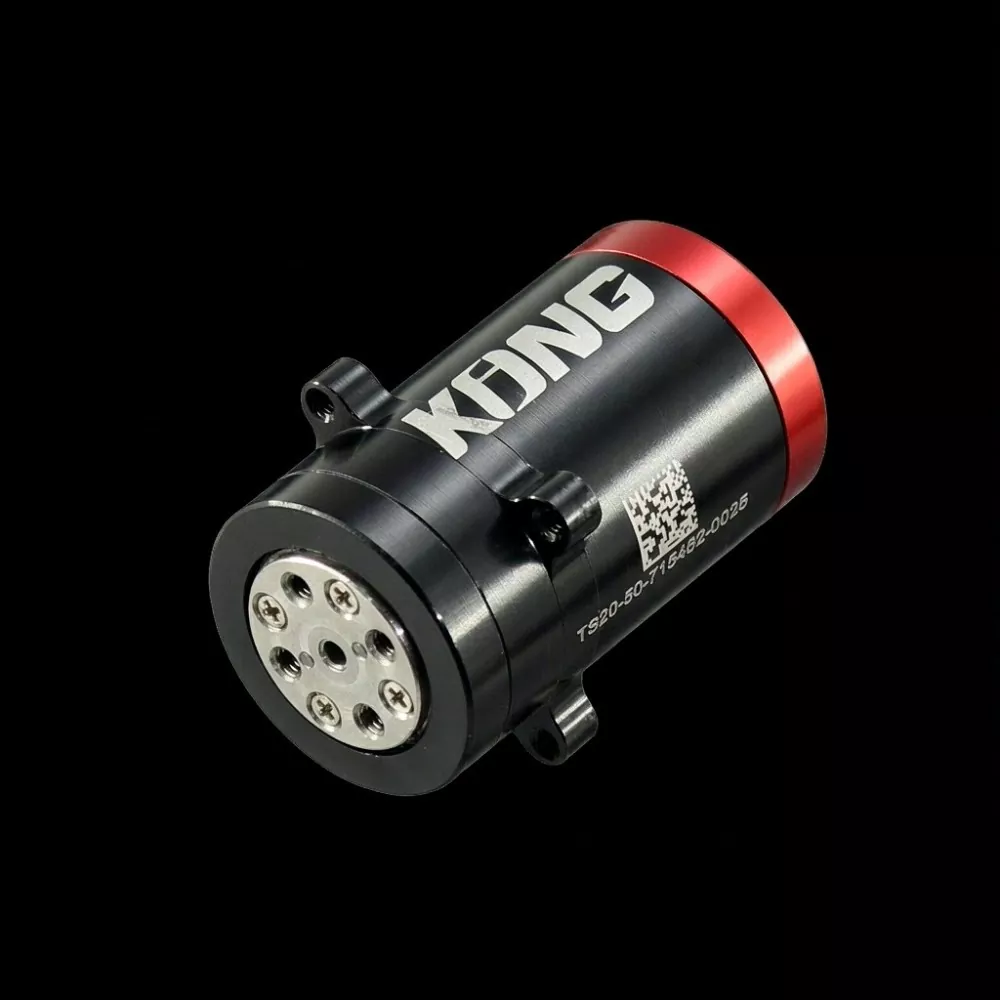
TS20-এ একটি নলাকার আবাসন রয়েছে যার পরিমাপ শুধুমাত্র Ø20 মিমি ব্যাস এবং দৈর্ঘ্যে 35 মিমি, যার মোট ওজন 35 গ্রাম। এই কমপ্যাক্ট ফর্ম ফ্যাক্টরটি ইঞ্জিনিয়ারদের রোবোটিক হাতের সামগ্রিক ভর উল্লেখযোগ্যভাবে বৃদ্ধি না করে সীমিত আঙুল-জয়েন্ট স্পেসের মধ্যে অ্যাকুয়েটর ইনস্টল করতে দেয়।
দুটি স্বাধীন 24-বিট এনকোডার বিস্তারিত গতি প্রতিক্রিয়া প্রদান করে। আউটপুট-সাইড পরিমাপ এবং 20 আর্ক-সেকেন্ডের নিচে ব্যাকল্যাশের সাথে মিলিত, এই আর্কিটেকচারটি সঠিক অবস্থান পর্যবেক্ষণ এবং ছোট যৌথ আন্দোলনের উন্নত নিয়ন্ত্রণ সমর্থন করে।
50:1 এবং 100:1 কনফিগারেশন একই হাউজিং এবং Ø24 মিমি মাউন্টিং ফ্ল্যাঞ্জ ভাগ করে। প্রকৌশলীরা তাই প্রধান যান্ত্রিক মাউন্টিং স্ট্রাকচারটি পুনরায় ডিজাইন না করে বিভিন্ন টর্ক এবং গতির প্রয়োজনীয়তা মূল্যায়ন করতে পারেন।
অন্তর্নির্মিত ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণ ড্রাইভ একটি পৃথক বাহ্যিক মোটর ড্রাইভারের প্রয়োজনীয়তা দূর করে। মডিউলটি একটি 24 ভিডিসি সরবরাহ এবং একটি RS485 যোগাযোগ সংযোগের সাথে কাজ করে, যা সিস্টেম ইন্টিগ্রেশনের জন্য প্রয়োজনীয় উপাদানের সংখ্যা হ্রাস করে।
ব্যাক-ড্রাইভেবিলিটি আউটপুট শ্যাফ্টকে একটি অনমনীয়, লক করা ট্রান্সমিশনের মতো আচরণ করার পরিবর্তে বাহ্যিক শক্তির প্রতি প্রতিক্রিয়া জানাতে দেয়। এই বৈশিষ্ট্যটি বিশেষভাবে মূল্যবান যখন একটি রোবোটিক আঙুল একটি বস্তুর সাথে অপ্রত্যাশিত যোগাযোগ করে বা এর গ্রিপিং বল সামঞ্জস্য করতে হয়।
Ø1.7 মিমি ফাঁপা বোর যৌথ অক্ষের মধ্য দিয়ে একটি উত্সর্গীকৃত রাউটিং পথ তৈরি করে। এটি একটি টেন্ডন বা সিগন্যাল সীসা মিটমাট করতে পারে, প্রকৌশলীদের কমপ্যাক্ট রোবোটিক অ্যাসেম্বলির মধ্যে অভ্যন্তরীণ ওয়্যারিং এবং যান্ত্রিক সংক্রমণ উপাদানগুলিকে সংগঠিত করতে সহায়তা করে।
রোবোটিক হাতগুলিকে প্রায়শই শারীরিক মিথস্ক্রিয়া জড়িত কাজগুলি করতে হবে, যেমন ভঙ্গুর বস্তুগুলি ধরে রাখা, হাতিয়ারগুলি পরিচালনা করা এবং অনিয়মিত পৃষ্ঠের সাথে স্থিতিশীল যোগাযোগ বজায় রাখা। শুধুমাত্র অবস্থান নিয়ন্ত্রণ এই অপারেশনগুলির জন্য যথেষ্ট নমনীয়তা প্রদান করতে পারে না।
প্রতিবন্ধকতা নিয়ন্ত্রণ একটি রোবোটিক জয়েন্টকে অবস্থানের ত্রুটি এবং বাহ্যিক শক্তির প্রতিক্রিয়া নিয়ন্ত্রণ করতে সক্ষম করে। TS20 একটি সমন্বিত প্রতিবন্ধকতা নিয়ন্ত্রণ মডেলকে সমর্থন করে যা প্রকাশ করে:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
কোথায়:
কঠোরতা এবং স্যাঁতসেঁতে সামঞ্জস্য করে, প্রকৌশলীরা বিভিন্ন কাজের জন্য বিভিন্ন যান্ত্রিক প্রতিক্রিয়া বৈশিষ্ট্যগুলি কনফিগার করতে পারে।
উদাহরণস্বরূপ, একটি রোবোটিক আঙুল একটি অপেক্ষাকৃত অনুগত প্রতিক্রিয়া ব্যবহার করতে পারে যখন প্রাথমিকভাবে একটি বস্তুর সাথে যোগাযোগ করা হয় এবং যখন বৃহত্তর অবস্থানগত স্থিতিশীলতার প্রয়োজন হয় তখন কঠোরতা বৃদ্ধি করতে পারে। Kp শূন্যে সেট করা টর্ক-উৎস আচরণকে সক্ষম করে, যা বল-নিয়ন্ত্রিত আঙ্গুলের অ্যাপ্লিকেশনের জন্য উপযোগী হতে পারে।
এই নমনীয়তা প্রতিবন্ধকতা নিয়ন্ত্রণকে উন্নত রোবোটিক হাতগুলির জন্য একটি গুরুত্বপূর্ণ ক্ষমতা করে তোলে যা শারীরিক মিথস্ক্রিয়া সহ আন্দোলনের নির্ভুলতার ভারসাম্য বজায় রাখতে হবে।
কমপ্যাক্ট মাত্রা, সমন্বিত ইলেকট্রনিক্স, এবং নমনীয় নিয়ন্ত্রণের সমন্বয় একটি নিপুণ হ্যান্ড জয়েন্ট মডিউলকে বেশ কয়েকটি নির্ভুল গতি অ্যাপ্লিকেশন জুড়ে কার্যকর করে তোলে।
প্রতিটি রোবোটিক আঙুলের একাধিক স্বাধীনভাবে নিয়ন্ত্রিত জয়েন্টের প্রয়োজন হতে পারে। কমপ্যাক্ট অ্যাকচুয়েটররা উপযুক্ত ওজন এবং যান্ত্রিক খাম বজায় রেখে ডিজাইনারদের আঙুলের কাঠামো জুড়ে প্রয়োজনীয় ড্রাইভ ইউনিট বিতরণ করতে সহায়তা করে।
ছোট হিউম্যানয়েড রোবটগুলির প্রাকৃতিক চলাচল এবং বস্তুর ম্যানিপুলেশনকে সমর্থন করার জন্য হালকা ওজনের এবং প্রতিক্রিয়াশীল জয়েন্টগুলির প্রয়োজন। ইন্টিগ্রেটেড জয়েন্ট মডিউল হাত এবং অন্যান্য কমপ্যাক্ট আর্টিকুলেটেড মেকানিজমের ডিজাইনকে সহজ করতে পারে।
শিল্প ও গবেষণা গ্রিপারদের প্রায়শই বিভিন্ন মাত্রা এবং পৃষ্ঠের বৈশিষ্ট্য সহ বস্তুগুলি পরিচালনা করতে হয়। সামঞ্জস্যযোগ্য দৃঢ়তা, ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ, এবং এনকোডার প্রতিক্রিয়া আরও অভিযোজিত গ্রিপিং কৌশলগুলিকে সমর্থন করতে সহায়তা করে।
ল্যাবরেটরি, শিক্ষাগত পরিবেশ এবং গবেষণা সুবিধাগুলিতে ব্যবহৃত কমপ্যাক্ট রোবোটিক অস্ত্রগুলি সমন্বিত অ্যাকচুয়েটরগুলির দ্বারা উপকৃত হয় যা তারের জটিলতা হ্রাস করে এবং যান্ত্রিক সমাবেশকে সহজ করে।
বিশেষ পজিশনিং সিস্টেম এবং অ্যারোস্পেস মাইক্রো-সার্ভো অ্যাসেম্বলিতে, সীমিত ইনস্টলেশন স্থান এবং কঠোর ভরের প্রয়োজনীয়তা কমপ্যাক্ট গতি নিয়ন্ত্রণ উপাদানগুলিকে বিশেষভাবে মূল্যবান করে তোলে। প্রকৃত উপযুক্ততা অ্যাপ্লিকেশনের পরিবেশগত, নিরাপত্তা, এবং কর্মক্ষমতা বৈধতা প্রয়োজনীয়তার উপর নির্ভর করে।
একটি উপযুক্ত যৌথ মডিউল নির্বাচন করার জন্য যান্ত্রিক কাঠামো, গতির প্রয়োজনীয়তা, নিয়ন্ত্রণ আর্কিটেকচার এবং অপারেটিং পরিবেশের একটি ব্যাপক মূল্যায়ন প্রয়োজন।
ক্রয়ের সিদ্ধান্ত নেওয়ার আগে নিম্নলিখিত বিষয়গুলি বিবেচনা করুন:
TS20 কনফিগারেশন নির্বাচন করার সময় ট্রান্সমিশন অনুপাত সবচেয়ে গুরুত্বপূর্ণ বিবেচ্য বিষয়গুলির মধ্যে একটি।
উভয় কনফিগারেশন একই যান্ত্রিক মাত্রা এবং মাউন্টিং ইন্টারফেস ভাগ করে, যা ইঞ্জিনিয়ারদের মৌলিক যান্ত্রিক নকশা পরিবর্তন না করেই প্রোটোটাইপিংয়ের সময় তাদের কর্মক্ষমতা তুলনা করতে দেয়।
একটি নির্ভুল যৌথ মডিউলের যান্ত্রিক নির্ভুলতা এবং অপারেশনাল নির্ভরযোগ্যতা বজায় রাখার জন্য সঠিক ইনস্টলেশন অপরিহার্য।
সমুদ্র গতি TS20 ইনস্টল করার সময়, ইঞ্জিনিয়ারদের নিম্নলিখিত বিবরণগুলিতে বিশেষ মনোযোগ দেওয়া উচিত:
TS20 ওভার-কারেন্ট, ওভার-ভোল্টেজ, আন্ডার-ভোল্টেজ, ক্ষণস্থায়ী ওভার-ভোল্টেজ, FET ওভার-টেম্পারেচার, মোটর ওভার-টেম্পারেচার এবং এনকোডার ত্রুটিগুলি কভার করে সুরক্ষা ফাংশন অন্তর্ভুক্ত করে। সিস্টেম কমিশনিংয়ের সময় ইঞ্জিনিয়ারদের ত্রুটি-হ্যান্ডলিং পদ্ধতি এবং অপারেটিং সীমা পর্যালোচনা করা উচিত।
পরিবহনের জন্য, পৃথক ইউনিটগুলি অ্যান্টি-স্ট্যাটিক ব্যাগে প্যাকেজ করা হয়, প্রতিরক্ষামূলক ফেনা দিয়ে কুশন করা হয় এবং আউটপুট ফ্ল্যাঞ্জ এবং বৈদ্যুতিক সংযোগগুলিকে রক্ষা করতে সাহায্য করার জন্য আলাদা বাক্সে রাখা হয়।
উত্তর: এর প্রধান কাজ হল রোবটিক আঙ্গুলের জয়েন্টগুলির জন্য নিয়ন্ত্রিত ঘূর্ণন আন্দোলন এবং প্রতিক্রিয়া প্রদান করা। এটি রোবটিক হাতকে সুনির্দিষ্ট অবস্থান, সমন্বিত আঙুলের নড়াচড়া এবং বস্তুর সাথে সামঞ্জস্যযোগ্য বল মিথস্ক্রিয়া করতে সক্ষম করে।
উত্তর: একটি সমন্বিত যৌথ মডিউল মোটর, রিডুসার, এনকোডার সিস্টেম এবং ড্রাইভ ইলেকট্রনিক্সকে একটি সমাবেশে একত্রিত করে। স্থান-সীমাবদ্ধ রোবোটিক প্রক্রিয়াগুলির জন্য আরও কমপ্যাক্ট সমাধান প্রদান করার সময় এটি বাহ্যিক তারের এবং উপাদানগুলির প্রয়োজনীয়তা হ্রাস করে।
উত্তর: প্রাথমিক পার্থক্য হল গিয়ার অনুপাত। TS20-50 0.7 N·m রেটযুক্ত টর্ক এবং সর্বোচ্চ 31.4 rad/s এর নো-লোড গতি প্রদান করে, যেখানে TS20-100 1.5 N·m রেটেড টর্ক এবং সর্বোচ্চ 15.7 rad/s এর নো-লোড গতি প্রদান করে। উভয় মডেলের একই মাত্রা এবং ওজন আছে।
উত্তর: না। TS20 যৌথ মডিউলে তার ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণ ড্রাইভকে একীভূত করে। এটি পরিচালনার জন্য একটি 24 VDC পাওয়ার সাপ্লাই এবং একটি RS485 যোগাযোগ সংযোগ প্রয়োজন৷
উত্তর: TS20 7.5 Mbps এ RS485 যোগাযোগ সমর্থন করে এবং MIT ইম্পিডেন্স মোড প্রোটোকল, সংস্করণ 3.4 ব্যবহার করে। এর কমান্ড এবং প্রতিক্রিয়া ফ্রেমগুলি 14 বাইট দীর্ঘ এবং CRC16-CCITT যাচাইকরণ অন্তর্ভুক্ত করে।
উঃ হ্যাঁ। এর কমপ্যাক্ট Ø20 মিমি × 35 মিমি গঠন, 35 গ্রাম ওজন এবং কনফিগারযোগ্য ডিভাইস আইডি এটিকে মাল্টি-ফিঙ্গার রোবোটিক হ্যান্ডস এবং কমপ্যাক্ট গ্রিপার সিস্টেমে একীকরণের জন্য উপযুক্ত করে তোলে।
উঃ হ্যাঁ। তারের সীসা নির্দিষ্ট দৈর্ঘ্য অনুযায়ী বন্ধ করা যেতে পারে, এবং ভলিউম উত্পাদন প্রয়োজনীয়তার জন্য শেষ ক্যাপে সংযোগকারী যোগ করা যেতে পারে।
উত্তর: তালিকাভুক্ত পণ্যের তথ্য ন্যূনতম অর্ডারের পরিমাণ 5 টুকরা এবং প্রায় 4 সপ্তাহের লিড টাইম উল্লেখ করে। একটি উদ্ধৃতি অনুরোধ করার সময় ক্রেতাদের সর্বশেষ উৎপাদন সময়সূচী এবং বিতরণ শর্তাবলী নিশ্চিত করা উচিত।
উত্তর: মূল্য নির্ভর করে নির্বাচিত গিয়ার অনুপাত, তারের সমাপ্তির প্রয়োজনীয়তা এবং অর্ডারের পরিমাণের উপর। ক্রেতারা তাদের পছন্দের কনফিগারেশন এবং আনুমানিক বার্ষিক চাহিদা একটি উদ্ধৃতির জন্য SEA MOTION কে প্রদান করতে পারে।
একটি আধুনিক রোবোটিক হাতের কর্মক্ষমতা এর জয়েন্ট অ্যাকচুয়েশন এবং ফিডব্যাক সিস্টেমের মানের উপর অনেকটাই নির্ভর করে। একটি ভাল ডিজাইনদক্ষ হাত যুগ্ম মডিউলক্রমবর্ধমান চাহিদাপূর্ণ রোবোটিক অ্যাপ্লিকেশনগুলি পূরণ করতে কমপ্যাক্ট মাত্রা, পর্যাপ্ত টর্ক, সঠিক সেন্সিং, প্রতিক্রিয়াশীল যোগাযোগ এবং নমনীয় নিয়ন্ত্রণকে একত্রিত করতে হবে।
সমুদ্র গতি TS20 সিরিজ এই ক্ষমতাগুলিকে এর সমন্বিত মোটর, নির্ভুলতা হ্রাসকারী, ডুয়াল 24-বিট এনকোডার এবং অন্তর্নির্মিত FOC ড্রাইভের মাধ্যমে একত্রিত করে। দুটি ট্রান্সমিশন রেশিও বিকল্পের সাথে, 20 আর্ক-সেকেন্ডের নিচে ব্যাকল্যাশ, ব্যাক-ড্রাইভেবল আউটপুট এবং উচ্চ-গতির RS485 কমিউনিকেশন, এটি দক্ষ হাত, মাল্টি-ফিঙ্গার গ্রিপার এবং অন্যান্য কমপ্যাক্ট রোবোটিক মেকানিজমের জন্য একটি ব্যবহারিক গতি নিয়ন্ত্রণ সমাধান ইঞ্জিনিয়ারদের প্রদান করে।
রোবোটিক্স প্রযুক্তি অগ্রসর হওয়ার সাথে সাথে, একটি উপযুক্ত যৌথ মডিউল নির্বাচন করা ম্যানিপুলেশন নির্ভুলতা, যান্ত্রিক একীকরণ এবং সামগ্রিক সিস্টেমের কার্যকারিতা উন্নত করার জন্য একটি গুরুত্বপূর্ণ পদক্ষেপ হিসাবে থাকবে।
আপনার পরবর্তী রোবোটিক প্রকল্পের জন্য একটি নির্ভরযোগ্য দক্ষ হাত জয়েন্ট মডিউল খুঁজছেন?সমুদ্র গতি বিভিন্ন ইঞ্জিনিয়ারিং এবং অ্যাপ্লিকেশন প্রয়োজনীয়তা সমর্থন করার জন্য সমন্বিত গতি নিয়ন্ত্রণ সমাধান এবং কনফিগারযোগ্য TS20 যৌথ মডিউল সরবরাহ করে। আপনি একটি হিউম্যানয়েড রোবোটিক হাত, একটি নির্ভুল গ্রিপার বা একটি কমপ্যাক্ট রোবোটিক আর্ম তৈরি করছেন না কেন, আমাদের দল আপনাকে গিয়ার অনুপাত, টর্কের প্রয়োজনীয়তা, মাউন্টিং মাত্রা এবং যোগাযোগের সামঞ্জস্যের মূল্যায়ন করতে সহায়তা করতে পারে। আমাদের ডেক্সটারাস হ্যান্ড জয়েন্ট মডিউল পণ্যের বিশদ বিবরণ আজ এবং অন্বেষণ করুনআমাদের সাথে যোগাযোগ করুনআপনার প্রযুক্তিগত প্রয়োজনীয়তা নিয়ে আলোচনা করতে, একটি নমুনা অনুরোধ করুন, বা একটি কাস্টমাইজড উদ্ধৃতি প্রাপ্ত করুন।