নিবন্ধের সারাংশ: A ফ্রেমহীন টর্ক মোটরঅ্যাপ্লিকেশনের জন্য ডিজাইন করা হয়েছে যেখানে প্রচলিত মোটর, গিয়ারবক্স, বেল্ট এবং কাপলিং অবাঞ্ছিত যান্ত্রিক সীমাবদ্ধতা তৈরি করে। রটার এবং স্টেটরকে আলাদা করে এবং সরাসরি মেশিনের কাঠামোতে একীভূত করে, এই মোটর আর্কিটেকচার উচ্চ টর্কের ঘনত্ব, কম যান্ত্রিক ব্যাকল্যাশ, কমপ্যাক্ট ইনস্টলেশন, মসৃণ ঘূর্ণন এবং প্রতিক্রিয়াশীল নিয়ন্ত্রণ প্রদান করতে পারে। এই নিবন্ধটি ব্যাখ্যা করে যে কীভাবে ফ্রেমলেস টর্ক মোটর কাজ করে, কেন তারা মোশন সিস্টেমের দাবিতে মূল্যবান, নির্বাচন এবং একীকরণের সময় ইঞ্জিনিয়ারদের কী বিবেচনা করা উচিত এবং কীভাবে SEA MOTION রোবোটিক্স, মেশিন টুলস, সেমিকন্ডাক্টর সরঞ্জাম, চিকিৎসা ব্যবস্থা এবং অন্যান্য নির্ভুল অ্যাপ্লিকেশনগুলির জন্য কাস্টমাইজড সমাধান সমর্থন করে।
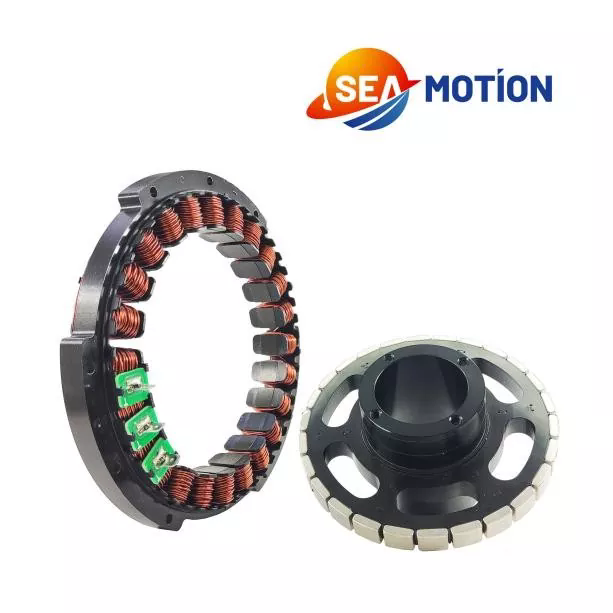
একটি ফ্রেমলেস টর্ক মোটর হল একটি স্থায়ী-চুম্বক সিঙ্ক্রোনাস মোটর যা প্রচলিত মোটর হাউজিং, ইন্টিগ্রেটেড বিয়ারিং বা বিল্ট-ইন ফিডব্যাক ডিভাইস ছাড়াই সরবরাহ করা হয়। একটি সম্পূর্ণ আবদ্ধ মোটর পাওয়ার পরিবর্তে, মেশিন নির্মাতা প্রাথমিক ইলেক্ট্রোম্যাগনেটিক উপাদানগুলি পায় - সাধারণত একটি স্টেটর এবং রটার - যা সরাসরি চূড়ান্ত যান্ত্রিক কাঠামোতে অন্তর্ভুক্ত করা যেতে পারে।
এই কনফিগারেশনটি ডিজাইনারদের একটি মোশন সিস্টেমের আর্কিটেকচারের উপর অনেক বেশি স্বাধীনতা দেয়। মোটরটি একটি ঘূর্ণমান জয়েন্টের চারপাশে, একটি রোবোটিক অক্ষের ভিতরে, একটি ঘূর্ণমান টেবিলের নীচে বা একটি নির্ভুল প্রক্রিয়ার চারপাশে ইনস্টল করা যেতে পারে যেখানে উপলব্ধ ইনস্টলেশন স্থান সীমিত।
একটি প্রথাগত মোটরের বিপরীতে যা সাধারণত একটি গিয়ারবক্স, বেল্ট, পুলি, কাপলিং বা অন্যান্য ট্রান্সমিশন উপাদানের মাধ্যমে শক্তি স্থানান্তর করে, একটি ফ্রেমহীন টর্ক মোটর সরাসরি লোড চালাতে পারে। এই মধ্যবর্তী যান্ত্রিক উপাদানগুলি সরানো যান্ত্রিক সম্মতি, সংক্রমণ ক্ষতি, প্রতিক্রিয়া, কম্পন এবং রক্ষণাবেক্ষণের প্রয়োজনীয়তা হ্রাস করতে পারে।
উচ্চ-পারফরম্যান্স সরঞ্জামগুলির জন্য, উদ্দেশ্যটি কেবল ঘূর্ণনশীল আন্দোলন তৈরি করা নয়। একটি সীমাবদ্ধ যান্ত্রিক খামের মধ্যে প্রয়োজনীয় টর্ক, গতি, কঠোরতা, পুনরাবৃত্তিযোগ্যতা, মসৃণতা এবং প্রতিক্রিয়া সহ সেই আন্দোলনটি তৈরি করাই আসল চ্যালেঞ্জ।
এখানেই ফ্রেমহীন স্থাপত্য বিশেষভাবে উপযোগী হয়ে ওঠে।
অপারেটিং নীতি স্থায়ী-চুম্বক রটার এবং সক্রিয় স্টেটর উইন্ডিংগুলির মধ্যে ইলেক্ট্রোম্যাগনেটিক মিথস্ক্রিয়া উপর ভিত্তি করে।
স্টেটরে বৈদ্যুতিক উইন্ডিং থাকে যা একটি ঘূর্ণায়মান চৌম্বক ক্ষেত্র তৈরি করে যখন নিয়ন্ত্রিত কারেন্ট সরবরাহ করা হয়। রটারে স্থায়ী চুম্বক থাকে যা এই চৌম্বক ক্ষেত্রের সাথে যোগাযোগ করে, ঘূর্ণন ঘূর্ণন সঁচারক বল তৈরি করে।
কারণ রটার এবং স্টেটর পৃথক উপাদান হিসাবে বিতরণ করা হয়, পার্শ্ববর্তী মেশিন কাঠামো কার্যকরভাবে মোটর সমাবেশের অংশ হয়ে উঠতে পারে।
একটি সাধারণ সিস্টেম রয়েছে:
ফলাফল হল একটি অত্যন্ত সমন্বিত গতি ব্যবস্থা যেখানে মোটর আর একটি স্বাধীন যান্ত্রিক প্যাকেজ নয়। পরিবর্তে, এটি মেশিনের একটি অবিচ্ছেদ্য অংশ হয়ে ওঠে।
এই পদ্ধতিটি বিশেষভাবে মূল্যবান যখন ইঞ্জিনিয়ারদের একটি বড় ফাঁপা শ্যাফ্ট, কমপ্যাক্ট অক্ষীয় মাত্রা, বড় আউটপুট ব্যাস, বা সরাসরি-ড্রাইভ কার্যকারিতা প্রয়োজন।
ফ্রেমলেস টর্ক মোটরের প্রধান সুবিধা হল ডিজাইনের নমনীয়তা। যাইহোক, বেশ কিছু অতিরিক্ত সুবিধা এই স্থাপত্যটিকে নির্ভুল যন্ত্রপাতির জন্য আকর্ষণীয় করে তুলতে পারে।
টর্কের ঘনত্ব বিশেষভাবে গুরুত্বপূর্ণ যখন মোটর একটি ছোট যান্ত্রিক খামের মধ্যে ফিট করা আবশ্যক। একটি সঠিকভাবে নির্বাচিত ফ্রেমবিহীন মোটর একটি প্রচলিত মোটর এবং ট্রান্সমিশন সমাবেশের সাথে যুক্ত শারীরিক স্থানের প্রয়োজন ছাড়াই যথেষ্ট টর্ক প্রদান করতে পারে।
ডাইরেক্ট ড্রাইভ ঐতিহ্যগতভাবে ঘূর্ণন শক্তি স্থানান্তর করতে ব্যবহৃত অনেক উপাদানকে সরিয়ে দেয়। প্রয়োজনীয় অপারেটিং পয়েন্টের জন্য মোটর নির্বাচন এবং নিয়ন্ত্রণ করা গেলে টর্ক বাড়ানো বা গতি কমানোর জন্য গিয়ারবক্সের কোনো প্রয়োজন নেই।
এটি যান্ত্রিক স্থাপত্যকে সরল করতে পারে এবং যান্ত্রিক ত্রুটি প্রবর্তন করতে পারে এমন উপাদানের সংখ্যা কমাতে পারে।
গিয়ার মেকানিজম ব্যাকল্যাশ প্রবর্তন করতে পারে, বিশেষ করে যখন উপাদান পরিধান করে বা যখন ট্রান্সমিশনের একাধিক ধাপের প্রয়োজন হয়। একটি সরাসরি-ড্রাইভ কনফিগারেশন পজিশনিং ত্রুটির উত্স হিসাবে গিয়ার-টুথ ক্লিয়ারেন্স এড়িয়ে যায়।
রোবোটিক জয়েন্ট এবং নির্ভুল ঘূর্ণন পর্যায়ের মতো অ্যাপ্লিকেশনগুলির জন্য, এটি একটি বড় সুবিধা হতে পারে।
কারণ মোটর একটি ঐতিহ্যগত আবাসন প্রয়োজন হয় না, ডিজাইনার উপলব্ধ কাঠামোগত স্থান মধ্যে ইলেক্ট্রোম্যাগনেটিক সমাবেশ একত্রিত করতে পারেন. প্যাকেজিং সীমাবদ্ধতা গুরুতর হলে এটি কার্যকর।
কম কগিং বৈশিষ্ট্য এবং উপযুক্ত নিয়ন্ত্রণ অ্যালগরিদম মসৃণ ঘূর্ণনে অবদান রাখতে পারে। এটি এমন সরঞ্জামগুলির জন্য মূল্যবান যেখানে কম্পন, গতির লহর, বা টর্কের ব্যাঘাত চূড়ান্ত পণ্যের গুণমানকে প্রভাবিত করতে পারে।
একটি ফ্রেমহীন মোটর ইন্টিগ্রেটরকে একটি নির্দিষ্ট ফিডব্যাক ডিভাইস ব্যবহার করতে বাধ্য করে না। এনকোডারটি প্রয়োজনীয় রেজোলিউশন, নির্ভুলতা, পরিবেশগত অবস্থা, যোগাযোগ প্রোটোকল এবং মেশিন আর্কিটেকচার অনুযায়ী নির্বাচন করা যেতে পারে।
এই নমনীয়তা একটি সাধারণ মোটর পরিবারের চারপাশে বিভিন্ন মেশিন প্ল্যাটফর্ম বিকাশকারী OEMগুলির জন্য দরকারী।
ফ্রেমলেস টর্ক মোটরগুলি বিশেষভাবে এমন অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত যেগুলির জন্য উচ্চ টর্ক, কমপ্যাক্ট নির্মাণ, সরাসরি ড্রাইভ এবং সঠিক ঘূর্ণন নিয়ন্ত্রণ প্রয়োজন।
| আবেদন | কেন ফ্রেমহীন ডিজাইন মূল্যবান | সাধারণ নকশা অগ্রাধিকার |
|---|---|---|
| রোবোটিক জয়েন্টস | কমপ্যাক্ট ইন্টিগ্রেশন এবং সরাসরি টর্ক ট্রান্সমিশন | টর্কের ঘনত্ব, দৃঢ়তা, অবস্থানের সঠিকতা |
| মেশিন টুলস | কম ট্রান্সমিশন ত্রুটি সঙ্গে সরাসরি ঘূর্ণমান ড্রাইভ | নির্ভুলতা, গতি স্থায়িত্ব, তাপ কর্মক্ষমতা |
| রোটারি টেবিল | বড়-অ্যাপারচার এবং কমপ্যাক্ট ড্রাইভ আর্কিটেকচার | টর্ক, পুনরাবৃত্তিযোগ্যতা, রানআউট |
| চিকিৎসা সরঞ্জাম | কম্প্যাক্ট এবং মসৃণভাবে নিয়ন্ত্রিত গতি | কম কম্পন, নির্ভরযোগ্যতা, পরিচ্ছন্নতা |
| সেমিকন্ডাক্টর সরঞ্জাম | সীমিত ইনস্টলেশন স্থান মধ্যে উচ্চ নির্ভুলতা | অবস্থানের স্থায়িত্ব, তাপ নিয়ন্ত্রণ, পরিচ্ছন্নতা |
| যথার্থ অটোমেশন | নমনীয় যান্ত্রিক ইন্টিগ্রেশন | গতিশীল প্রতিক্রিয়া এবং পুনরাবৃত্তিযোগ্যতা |
রোবোটিক্সে, উদাহরণস্বরূপ, মোটরটি সরাসরি একটি জয়েন্টে ইনস্টল করা যেতে পারে এবং ডিজাইনারের নিজস্ব বিয়ারিং, হাউজিং, এনকোডার এবং কাঠামোগত উপাদানগুলির সাথে মিলিত হতে পারে। এটি একটি সম্পূর্ণ হাউজড মোটর ব্যবহার করার চেয়ে আরও কমপ্যাক্ট জয়েন্ট তৈরি করতে পারে।
নির্ভুল ঘূর্ণমান সরঞ্জামগুলিতে, সরাসরি ড্রাইভ মোটর এবং কাজের লোডের মধ্যে যান্ত্রিক ইন্টারফেসের সংখ্যাও কমাতে পারে।
মোটর নির্বাচন শুধুমাত্র মোটরের নামমাত্র টর্কের পরিবর্তে প্রকৃত লোড প্রয়োজনীয়তা দিয়ে শুরু করা উচিত। ক্রমাগত তাপ লোডিং, ত্বরণের প্রয়োজনীয়তা, বা প্রতিক্রিয়া নির্ভুলতা উপেক্ষা করা হলে পিক টর্কের উপর ভিত্তি করে উপযুক্ত দেখায় এমন একটি মোটর খারাপভাবে কাজ করতে পারে।
ইঞ্জিনিয়ারদের নিম্নলিখিত পরামিতিগুলি মূল্যায়ন করা উচিত।
এটি একটি মোটরের তাত্ত্বিক ক্ষমতা এবং সমাপ্ত মেশিনের ভিতরে এর কার্যকারিতার মধ্যে পার্থক্য করাও গুরুত্বপূর্ণ। ভারবহন ঘর্ষণ, কাঠামোগত দৃঢ়তা, তাপ অপচয়, এনকোডার ইনস্টলেশন, রটার ব্যালেন্সিং এবং ড্রাইভ টিউনিং সবই চূড়ান্ত ফলাফলকে প্রভাবিত করতে পারে।
একটি ডাইরেক্ট-ড্রাইভ মোশন সিস্টেম ডিজাইন করার সময় তাপ সবচেয়ে গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং বিবেচনার মধ্যে একটি।
স্টেটর উইন্ডিংয়ে বৈদ্যুতিক প্রতিরোধ কাজ করার সময় তাপ উৎপন্ন করে। বায়ুর তাপমাত্রা বৃদ্ধির সাথে সাথে বৈদ্যুতিক প্রতিরোধ ক্ষমতাও বৃদ্ধি পায়, যা কার্যক্ষমতা এবং উপলব্ধ অবিচ্ছিন্ন টর্ককে প্রভাবিত করতে পারে।
টেকসই উচ্চ ঘূর্ণন সঁচারক বল প্রয়োজন অ্যাপ্লিকেশনের জন্য, ইঞ্জিনিয়াররা সাধারণত স্টেটর কাঠামোর মধ্যে একত্রিত সক্রিয় তরল শীতল বিবেচনা করে। জল বা জল-গ্লাইকল কুলিং মোটর সমাবেশ থেকে তাপ অপসারণের জন্য একটি নিয়ন্ত্রিত পথ প্রদান করতে পারে।
নিম্ন-শুল্ক প্রয়োগের জন্য, মোটর আকার, ইনস্টলেশনের অবস্থা, পরিবেষ্টিত তাপমাত্রা এবং শুল্ক চক্রের উপর নির্ভর করে প্রাকৃতিক পরিচলন বা জোরপূর্বক-এয়ার কুলিং যথেষ্ট হতে পারে।
একটি ব্যবহারিক তাপ নকশা বিবেচনা করা উচিত:
তাপমাত্রা সেন্সিংও নিয়ন্ত্রণ কৌশলের সাথে একত্রিত করা উচিত। যদি উইন্ডিং তাপমাত্রা তার অনুমোদিত সীমার কাছাকাছি চলে যায়, ড্রাইভটি মোটরকে রক্ষা করতে বর্তমান বা টর্কের চাহিদা কমাতে পারে।
সেমিকন্ডাক্টর, ল্যাবরেটরি, মেডিক্যাল বা ক্লিনরুম সরঞ্জামের জন্য, কুলিং ডিজাইনের জন্য অতিরিক্ত মনোযোগের প্রয়োজন হতে পারে কারণ কুলিং দ্রবণটি অপারেটিং পরিবেশে দূষণ বা অবাঞ্ছিত কণার প্রবর্তন করবে না।
একটি ফ্রেমলেস টর্ক মোটর সাধারণত অন্তর্নির্মিত এনকোডার অন্তর্ভুক্ত করে না। এটি মেশিন ডিজাইনারদের একটি ফিডব্যাক প্রযুক্তি নির্বাচন করার স্বাধীনতা দেয় যা চূড়ান্ত সিস্টেমের সাথে মেলে।
সম্ভাব্য প্রতিক্রিয়া প্রযুক্তির মধ্যে রয়েছে অপটিক্যাল, ম্যাগনেটিক, ইনডাকটিভ, এবং পরম এনকোডার সিস্টেম। সঠিক পছন্দটি প্রয়োজনীয় অবস্থানের রেজোলিউশন, পরিবেশগত অবস্থা, যোগাযোগ প্রোটোকল, গতি, খরচ এবং যান্ত্রিক ব্যবস্থার উপর নির্ভর করে।
উচ্চ-রেজোলিউশন প্রতিক্রিয়া বিশেষত গুরুত্বপূর্ণ যখন অ্যাপ্লিকেশনটির অত্যন্ত মসৃণ আন্দোলন বা সুনির্দিষ্ট কৌণিক অবস্থানের প্রয়োজন হয়।
এনকোডারটিকে একটি স্বাধীন উপাদান হিসাবে বিবেচনা করা উচিত নয়। মোটর, এনকোডার, ড্রাইভ, বিয়ারিং সিস্টেম এবং মেশিনের কাঠামোকে অবশ্যই একটি নিয়ন্ত্রণ ব্যবস্থা হিসাবে কাজ করতে হবে।
উদাহরণ স্বরূপ, একটি এনকোডার চমৎকার নামমাত্র রেজোলিউশন প্রদান করতে পারে কিন্তু তারপরও সিস্টেমের অসন্তোষজনক কর্মক্ষমতা উৎপন্ন করতে পারে যদি এর যান্ত্রিক মাউন্টিং উদ্ভটতা বা রানআউট প্রবর্তন করে। একইভাবে, একটি উচ্চ-পারফরম্যান্স মোটর তার সম্ভাব্যতা সরবরাহ করতে ব্যর্থ হতে পারে যদি সার্ভো প্যারামিটারগুলি খারাপভাবে টিউন করা হয়।
তাই, ফিডব্যাক ইন্টিগ্রেশন যান্ত্রিক নকশা পর্যায়ে বিবেচনা করা উচিত নয় বরং মোটরটি ইতিমধ্যে নির্বাচন করার পরে যোগ করা উচিত।
ফ্রেমবিহীন নির্মাণ ডিজাইনের স্বাধীনতা তৈরি করে, তবে এটি মেশিন নির্মাতাকে আরও দায়িত্ব হস্তান্তর করে। পার্শ্ববর্তী যান্ত্রিক কাঠামো মোটর সিস্টেমের একটি গুরুত্বপূর্ণ অংশ হয়ে ওঠে।
বেশ কিছু এলাকা বিশেষ মনোযোগের দাবি রাখে।
রটার এবং স্টেটর অবশ্যই অপারেশন জুড়ে প্রয়োজনীয় বায়ু ফাঁক বজায় রাখতে হবে। অত্যধিক উদ্বেগ ইলেক্ট্রোম্যাগনেটিক কর্মক্ষমতা প্রভাবিত করতে পারে এবং কম্পন বা যান্ত্রিক ঝুঁকি বাড়াতে পারে।
একটি নমনীয় মাউন্টিং কাঠামো একটি উচ্চ-পারফরম্যান্স মোটরের সুবিধার সাথে আপস করতে পারে। লোডের অধীনে কাঠামোগত বিকৃতি পজিশনিং ত্রুটির একটি উৎস হয়ে উঠতে পারে এমনকি যখন মোটরের নিজেই চমৎকার ইলেক্ট্রোম্যাগনেটিক বৈশিষ্ট্য থাকে।
যেহেতু ফ্রেমবিহীন মোটর সাধারণত বিয়ারিং অন্তর্ভুক্ত করে না, মেশিন ডিজাইনারকে অবশ্যই রেডিয়াল লোড, অক্ষীয় লোড, গতি, কঠোরতা, আয়ু এবং নির্ভুলতার প্রয়োজনীয়তা অনুসারে বিয়ারিং নির্বাচন করতে হবে।
উচ্চ-গতির অ্যাপ্লিকেশনগুলির জন্য রটার ভারসাম্যের প্রতি যত্নবান মনোযোগ প্রয়োজন। যান্ত্রিক ভারসাম্যহীনতা কম্পন তৈরি করতে পারে এবং গতি নিয়ন্ত্রণের গুণমান হ্রাস করতে পারে।
ঠালা-অক্ষ সিস্টেমের জন্য, উপলব্ধ অভ্যন্তরীণ ব্যাস কেবল, বায়ুসংক্রান্ত লাইন, অপটিক্যাল উপাদান বা অন্যান্য মেশিন উপাদানগুলির জন্য একটি সুবিধাজনক পথ প্রদান করতে পারে। তবুও ঘূর্ণায়মান উপাদানগুলির সাথে হস্তক্ষেপ এড়াতে তারের গতিবিধি সাবধানে মূল্যায়ন করা উচিত।
সমুদ্র গতিহাই-এন্ড মোশন-কন্ট্রোল অ্যাপ্লিকেশনগুলির জন্য ফ্রেমলেস টর্ক মোটর সমাধান প্রদান করে যেখানে স্ট্যান্ডার্ড হাউসড মোটরগুলি যথেষ্ট ইন্টিগ্রেশন নমনীয়তা প্রদান করতে পারে না।
এর পণ্যের তথ্য অনুসারে, SEA MOTION এর ফ্রেমহীন মোটর পদ্ধতিটি রোবোটিক্স, মেশিন টুলস, সেমিকন্ডাক্টর সরঞ্জাম, চিকিৎসা সরঞ্জাম, বিশ্ববিদ্যালয়, গবেষণা প্রতিষ্ঠান এবং উন্নত উত্পাদন সহ শিল্পের জন্য উদ্দিষ্ট। কোম্পানি মান পণ্য এবং অ্যাপ্লিকেশন-নির্দিষ্ট কাস্টমাইজেশন উভয় সমর্থন করে।
কাস্টমাইজেশন গুরুত্বপূর্ণ হতে পারে যখন একটি স্ট্যান্ডার্ড মোটর উপলব্ধ যান্ত্রিক খামের সাথে খাপ খায় না। প্রয়োগের প্রয়োজনীয়তার উপর নির্ভর করে, পরিবর্তনগুলি অক্ষীয় মাত্রা, অভ্যন্তরীণ ব্যাস, ঘুরানোর ব্যবস্থা, ভোল্টেজের প্রয়োজনীয়তা এবং প্রতিক্রিয়া-সম্পর্কিত কনফিগারেশনগুলিকে অন্তর্ভুক্ত করতে পারে।
OEM প্রকল্পগুলির জন্য, এই ইঞ্জিনিয়ারিং সমর্থন উপাদান নির্বাচন এবং চূড়ান্ত মেশিন একীকরণের মধ্যে ব্যবধান কমাতে পারে। শুধুমাত্র একটি ক্যাটালগ নম্বরের উপর ভিত্তি করে একটি মোটর নির্বাচন করার পরিবর্তে, প্রকৌশলীরা সম্পূর্ণ গতি স্থাপত্যের অংশ হিসাবে মোটরটিকে মূল্যায়ন করতে পারেন।
সমুদ্র গতি এছাড়াও বৈদ্যুতিক বৈশিষ্ট্য এবং রটার কর্মক্ষমতা কভার পরীক্ষার পদ্ধতি বর্ণনা করে, গুরুত্বপূর্ণ মোটর প্যারামিটারগুলিতে উত্পাদন নিয়ন্ত্রণ প্রয়োগ করে। এর ডকুমেন্টেশন সমর্থন প্রযুক্তিগত অঙ্কন, 3D ফাইল, ইন্টিগ্রেশন তথ্য, এবং ড্রাইভ-সম্পর্কিত উপকরণ অন্তর্ভুক্ত।
এই ধরনের প্রযুক্তিগত সহায়তা বিশেষত OEM গুলির জন্য মূল্যবান যেগুলিকে সম্পূর্ণ গতি সিস্টেমকে পুনরায় ডিজাইন না করেই প্রোটোটাইপ বিকাশ থেকে পুনরাবৃত্তিযোগ্য উত্পাদনে যেতে হবে৷
| ফ্যাক্টর | ফ্রেমহীন টর্ক মোটর | প্রচলিত হাউজড মোটর |
|---|---|---|
| যান্ত্রিক ইন্টিগ্রেশন | অত্যন্ত কাস্টমাইজযোগ্য | সাধারণত নির্দিষ্ট হাউজিং মাত্রা উপর ভিত্তি করে |
| সংক্রমণ | সরাসরি ড্রাইভের জন্য উপযুক্ত | কাপলিং, বেল্ট বা গিয়ারবক্সের প্রয়োজন হতে পারে |
| ব্যাকল্যাশ | ট্রান্সমিশন-সম্পর্কিত প্রতিক্রিয়া কমাতে পারে | ট্রান্সমিশন উপাদানের উপর নির্ভর করতে পারে |
| প্রতিক্রিয়া | নমনীয় এনকোডার নির্বাচন | প্রায়শই পূর্বনির্ধারিত বা সমন্বিত |
| হাউজিং | মেশিন ডিজাইনার দ্বারা উপলব্ধ | মোটর প্রস্তুতকারক দ্বারা সমন্বিত |
| কাস্টমাইজেশন | উচ্চ | সাধারণত আরো সীমিত |
| ইনস্টলেশন | বৃহত্তর প্রকৌশল দায়িত্ব প্রয়োজন | সাধারণত সহজ |
| আদর্শ ব্যবহার | কমপ্যাক্ট, উচ্চ-কর্মক্ষমতা, সমন্বিত যন্ত্রপাতি | সাধারণ-উদ্দেশ্য মোটর অ্যাপ্লিকেশন |
তুলনার অর্থ এই নয় যে ফ্রেমহীন মোটরগুলি প্রতিটি মেশিনের জন্য স্বয়ংক্রিয়ভাবে ভাল। একটি প্রচলিত হাউজড মোটর আরও ব্যবহারিক পছন্দ হতে পারে যখন দ্রুত ইনস্টলেশন, মানসম্মত মাউন্টিং বা সাধারণ রক্ষণাবেক্ষণ প্রাথমিক উদ্দেশ্য হয়।
প্লাগ-এন্ড-প্লে ইনস্টলেশনের চেয়ে প্যাকেজিং, ডাইরেক্ট ড্রাইভ, টর্কের ঘনত্ব, নির্ভুলতা এবং সিস্টেম-লেভেল ইন্টিগ্রেশন বেশি গুরুত্বপূর্ণ হলে ফ্রেমহীন আর্কিটেকচার বিশেষভাবে বাধ্য হয়ে ওঠে।
উত্পাদনের জন্য একটি ফ্রেমলেস টর্ক মোটর অনুমোদন করার আগে, ইঞ্জিনিয়ারদের বিচ্ছিন্নভাবে মোটরটি মূল্যায়ন না করে সম্পূর্ণ সিস্টেমটি পর্যালোচনা করা উচিত।
এই চেকলিস্টটি একটি সাধারণ প্রকৌশল সমস্যা প্রতিরোধ করতে সাহায্য করে: একটি মোটর নির্বাচন করা যা নামমাত্র টর্কের প্রয়োজনীয়তা পূরণ করে কিন্তু সমাপ্ত মেশিনের প্রকৃত যান্ত্রিক, তাপ বা নিয়ন্ত্রণের প্রয়োজনীয়তা পূরণ করতে ব্যর্থ হয়।
একটি স্ট্যান্ডার্ড সার্ভো মোটর সাধারণত একটি হাউজিং, বিয়ারিং এবং প্রায়শই একটি সমন্বিত প্রতিক্রিয়া ডিভাইস সহ একটি সম্পূর্ণ যান্ত্রিক প্যাকেজ হিসাবে আসে। একটি ফ্রেমলেস টর্ক মোটর পৃথক রটার এবং স্টেটর উপাদান সরবরাহ করে যাতে মেশিন নির্মাতা আশেপাশের আবাসন, ভারবহন ব্যবস্থা এবং প্রতিক্রিয়া সিস্টেম ডিজাইন করতে পারে।
বেশিরভাগ নির্ভুল অ্যাপ্লিকেশনের জন্য ক্লোজড-লুপ নিয়ন্ত্রণের জন্য প্রতিক্রিয়া প্রয়োজন, যদিও সঠিক সেন্সরটি অ্যাপ্লিকেশনের উপর নির্ভর করে। কারণ এনকোডারটি মোটর প্যাকেজে সহজাতভাবে স্থির নয়, প্রকৌশলীরা নির্ভুলতা, রেজোলিউশন, পরিবেশগত এবং যোগাযোগের প্রয়োজনীয়তা অনুসারে প্রতিক্রিয়া নির্বাচন করতে পারেন।
হ্যাঁ। প্রকৌশলীরা এই আর্কিটেকচারটি বেছে নেওয়ার প্রাথমিক কারণগুলির মধ্যে একটি হল ডাইরেক্ট ড্রাইভ। মোটরটিকে ঘূর্ণায়মান লোডের সাথে সরাসরি একত্রিত করা যেতে পারে, যান্ত্রিক ট্রান্সমিশন উপাদান যেমন গিয়ারবক্স, বেল্ট এবং কাপলিং যেখানে অ্যাপ্লিকেশন অনুমতি দেয় তা এড়িয়ে যায়।
যখন মোটর উচ্চ টর্ক এ ক্রমাগত কাজ করে তখন শীতল করা গুরুত্বপূর্ণ। প্রয়োজনীয় সমাধানটি ডিউটি চক্র, মোটর মাত্রা, পরিবেষ্টিত অবস্থা, ইনস্টলেশন কাঠামো এবং অনুমোদিত বায়ু তাপমাত্রার উপর নির্ভর করে। ক্রমাগত-শুল্ক প্রয়োগের দাবির জন্য প্রায়ই তরল শীতলতা বিবেচনা করা হয়।
হ্যাঁ। SEA MOTION কাস্টমাইজড মোটর কনফিগারেশনের জন্য সমর্থন বর্ণনা করে, যার মধ্যে মাত্রিক পরিবর্তন, উইন্ডিং অভিযোজন, অভ্যন্তরীণ-ব্যাস পরিবর্তন, এবং OEM অ্যাপ্লিকেশনগুলির জন্য প্রতিক্রিয়া-সম্পর্কিত ইন্টিগ্রেশন।
এগুলি অনেক রোবোটিক জয়েন্ট ডিজাইনের জন্য উপযুক্ত কারণ রটার এবং স্টেটর সরাসরি যৌথ কাঠামোতে অন্তর্ভুক্ত করা যেতে পারে। এটি সরাসরি টর্ক ট্রান্সমিশন এবং নমনীয় এনকোডার ইন্টিগ্রেশন প্রদান করার সময় প্যাকেজের আকার কমাতে সাহায্য করতে পারে।
ইঞ্জিনিয়ারদের তাপ অপসারণ, ভারবহন উপকরণ, তৈলাক্তকরণ, তারের রাউটিং, পৃষ্ঠের পরিচ্ছন্নতা, কণা তৈরি এবং ক্লিনরুম পরিবেশের সাথে সম্পূর্ণ সমাবেশের সামঞ্জস্যতা বিবেচনা করা উচিত। কুলিং সিস্টেমগুলিকে অবাঞ্ছিত কণা বা দূষণ এড়াতেও ডিজাইন করা উচিত।
উপযুক্ত অ্যাপ্লিকেশনে, হ্যাঁ। একটি ডাইরেক্ট-ড্রাইভ ফ্রেমলেস মোটর গিয়ারবক্স এবং সংশ্লিষ্ট ট্রান্সমিশন উপাদানগুলিকে দূর করতে পারে। যাইহোক, মোটরকে অবশ্যই প্রয়োজনীয় গতিতে পর্যাপ্ত ক্রমাগত এবং সর্বোচ্চ টর্ক প্রদান করতে হবে, এবং মেশিনের কাঠামো এবং বিয়ারিংগুলি অবশ্যই ফলস্বরূপ লোড পরিচালনা করার জন্য ডিজাইন করা উচিত।
একটি ফ্রেমহীন টর্ক মোটর মোশন-সিস্টেম ডিজাইনের কাছে যাওয়ার একটি ভিন্ন উপায় প্রদান করে। মোটরকে একটি স্বয়ংসম্পূর্ণ উপাদান হিসাবে বিবেচনা করার পরিবর্তে, এটি মোটরটিকে মেশিনের যান্ত্রিক স্থাপত্যের অংশ হতে দেয়।
একটি উপযুক্ত বিয়ারিং সিস্টেম, এনকোডার, ড্রাইভ, কুলিং সলিউশন এবং স্ট্রাকচারাল ডিজাইনের সাথে একটি পৃথক রটার এবং স্টেটরকে একত্রিত করে, প্রকৌশলীরা উচ্চ টর্ক ঘনত্ব, কম ট্রান্সমিশন-সম্পর্কিত ব্যাকল্যাশ, মসৃণ গতি এবং শক্তিশালী নিয়ন্ত্রণ কর্মক্ষমতা সহ কমপ্যাক্ট ডাইরেক্ট-ড্রাইভ সিস্টেম তৈরি করতে পারে।
সবচেয়ে গুরুত্বপূর্ণ বিবেচনা সিস্টেম-স্তরের প্রকৌশল. টর্ক, গতি, জড়তা, তাপীয় আচরণ, প্রতিক্রিয়া রেজোলিউশন, যান্ত্রিক দৃঢ়তা, প্রান্তিককরণ, ভারবহন কর্মক্ষমতা, এবং ড্রাইভ সামঞ্জস্য সব একসাথে মূল্যায়ন করা আবশ্যক।
রোবোটিক জয়েন্ট, নির্ভুল ঘূর্ণনশীল পর্যায়, মেশিন টুলস, সেমিকন্ডাক্টর সরঞ্জাম, চিকিৎসা ডিভাইস এবং উন্নত অটোমেশন সিস্টেম বিকাশকারী OEM এবং সরঞ্জাম নির্মাতাদের জন্য, সঠিক মোটর আর্কিটেকচার চূড়ান্ত মেশিনের আকার, কার্যকারিতা, নির্ভরযোগ্যতা এবং দীর্ঘমেয়াদী রক্ষণাবেক্ষণের উপর উল্লেখযোগ্য প্রভাব ফেলতে পারে।
সমুদ্র গতিগতি-নিয়ন্ত্রণ অ্যাপ্লিকেশনের চাহিদার জন্য কাস্টমাইজেশন এবং ইঞ্জিনিয়ারিং সমর্থন সহ ফ্রেমলেস টর্ক মোটর সমাধান সরবরাহ করে। আপনি যদি একটি নতুন নির্ভুল গতির প্ল্যাটফর্ম তৈরি করেন বা একটি নির্দিষ্ট যান্ত্রিক খামে ফিট করে এমন একটি মোটরের প্রয়োজন হয়,আমাদের সাথে যোগাযোগ করুনআপনার টর্ক, গতি, মাত্রা, প্রতিক্রিয়া, কুলিং, এবং ইন্টিগ্রেশন প্রয়োজনীয়তা নিয়ে আলোচনা করতে।